部署到真机
中文译本 · 原文 部署到真机
把 GR00T 策略部署到实体 Unitree G1,并在抓放任务上评测。先跑自带的苹果到盘子策略,再换成你自己用 LEAPP 导出的策略。
- 把预训练的苹果到盘子策略部署到 G1 上的 Thor。
- 换成自己微调的策略。
- 测真机成功率并记下结果。
部署准备
跑在连着 G1 的 Jetson AGX Thor 上。先完成 Isaac ROS 安装,工作区和源码仓库要就绪。
isaac-ros activate
ros2 run isaac_ros_gr00t_unitree_g1_install install_gr00t_unitree_g1.sh --eula
模型说明见 nvidia/GR00T-N1.7-ApplePnP-V1。打包的模型和 LEAPP YAML 放在 ${ISAAC_ROS_WS}/isaac_ros_assets/models/gr00t_unitree_g1/。在部署时用的同一个容器和工作区里执行,路径和权限才对得上。
在真机上跑策略
自主跑策略之前:人离开机器人的工位,并且始终看着机器人。打开自主控制前再读一遍安全课。这是工作流指南,不是机器人操作手册。
- 按工位重新摆:黑桌布、桌高约 75 cm、19 cm 白盘、红苹果。
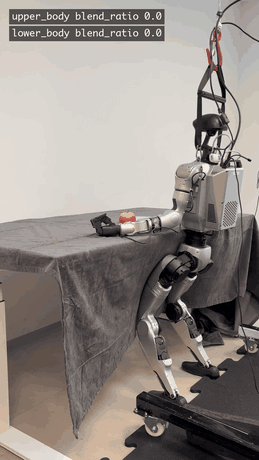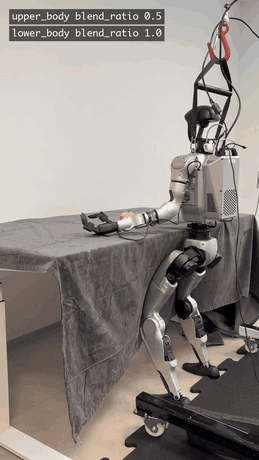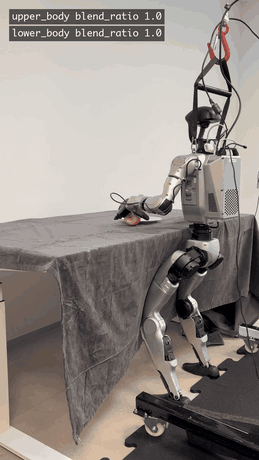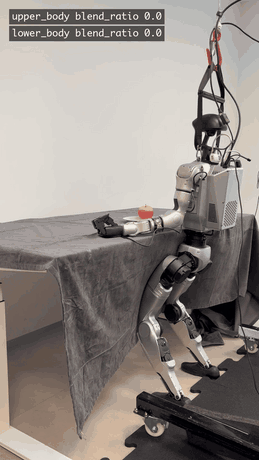
- 用吊架把机器人送到桌边。推到躯干几乎贴住桌子,两只手放平在桌面上,再打开任何控制器。第 7 步之前先把机器人从吊架上放下来。姿态参考下图。
- 配置和机器人通信的网络。在 Thor 主机上、容器外执行。遥操作时已经配过、而且 Thor 没重启,可以跳过。重启或重新插网线之后要再跑。选接到 G1 的网口,Thor 上通常是
enP2p1s0。
${ISAAC_ROS_WS}/src/isaac_ros_robots/isaac_ros_robots_tools/scripts/setup_network.py
- 在容器里激活 Isaac ROS,并设置 CUDA MPS。MPS 把 GPU 划开,让全身控制策略实时跑,不被 GR00T 策略抢占。没有 MPS 时两个控制器会抢 GPU,机器人可能失去平衡。
isaac-ros activate
${ISAAC_ROS_WS}/src/isaac_ros_physical_ai/isaac_ros_unitree_g1_gr00t/scripts/setup_mps.sh
- 用预训练的苹果到盘子策略启动部署栈。网口用第 3 步选的那个。策略加载到 GPU 最多大约 30 秒。这里关掉 Foxglove,是为了终端输出更干净;把最后一个参数改掉即可打开。
ros2 launch isaac_ros_unitree_g1_gr00t unitree_g1_gr00t_agile.launch.py \
    hardware_type:=real \
    network_interface:=enP2p1s0 \
    use_foxglove:=false
打开控制之前先看相机。另开终端 isaac-ros activate,再 rviz2,加入 /realsense_d435_rgb/color/image_raw/Image,确认苹果、盘子和桌子都在画面里、够得着。两个安全控制器仍是 blend_ratio=0.0 时再调整场景或相机。
- 打开下半身。先从吊架放下,脚落地,再开下半身控制。AGILE 是站立平衡,机器人还吊在空中时不要开下半身。 和遥操作类似,用
blend_ratio平滑打开;和遥操作不同的是,下半身和上半身各有自己的blend_ratio和安全控制器。
ros2 param set /safety_controller_lower_body blend_ratio 1.0
机器人应能自己站稳。把 ros2 param set /safety_controller_lower_body blend_ratio 0.0 留在 shell 历史里,以便马上关掉。
- 打开上半身。上半身
blend_ratio设成1.0后,GR00T 会马上开始拿苹果、放盘子。第一次试自己的微调策略时,逐步加大blend_ratio,不要直接跳到 1.0。
ros2 param set /safety_controller_upper_body blend_ratio 1.0
要再试一次:先关上半身,把苹果和盘子摆回去,再打开。
ros2 param set /safety_controller_upper_body blend_ratio 0.0
ros2 param set /safety_controller_upper_body blend_ratio 1.0
换成自己的策略
上面用的是预训练策略。要部署微调课训好、LEAPP 课导出的策略:
- 把导出的 LEAPP 包放到会挂进容器的目录,例如
${ISAAC_ROS_WS}/policies/。 - 在容器里让包全局可读。
chmod -R a+rX ${ISAAC_ROS_WS}/policies
ros2 launch isaac_ros_unitree_g1_gr00t unitree_g1_gr00t_agile.launch.py \
    hardware_type:=real \
    network_interface:=enP2p1s0 \
    use_foxglove:=false \
    gr00t_leapp_yaml_path:=${ISAAC_ROS_WS}/policies/<path/to/leapp_export/your_policy.yaml>
结构化评测
成功率取决于现场和采集环境有多像。两人评测:一人在电脑前开关策略,一人重置场景。
用深色记号在机器人前方的桌上标两个 19 cm × 19 cm 的方格,一个放苹果,一个放盘子。再在每个方格中心标一个小格,凑出第 5 个位置。
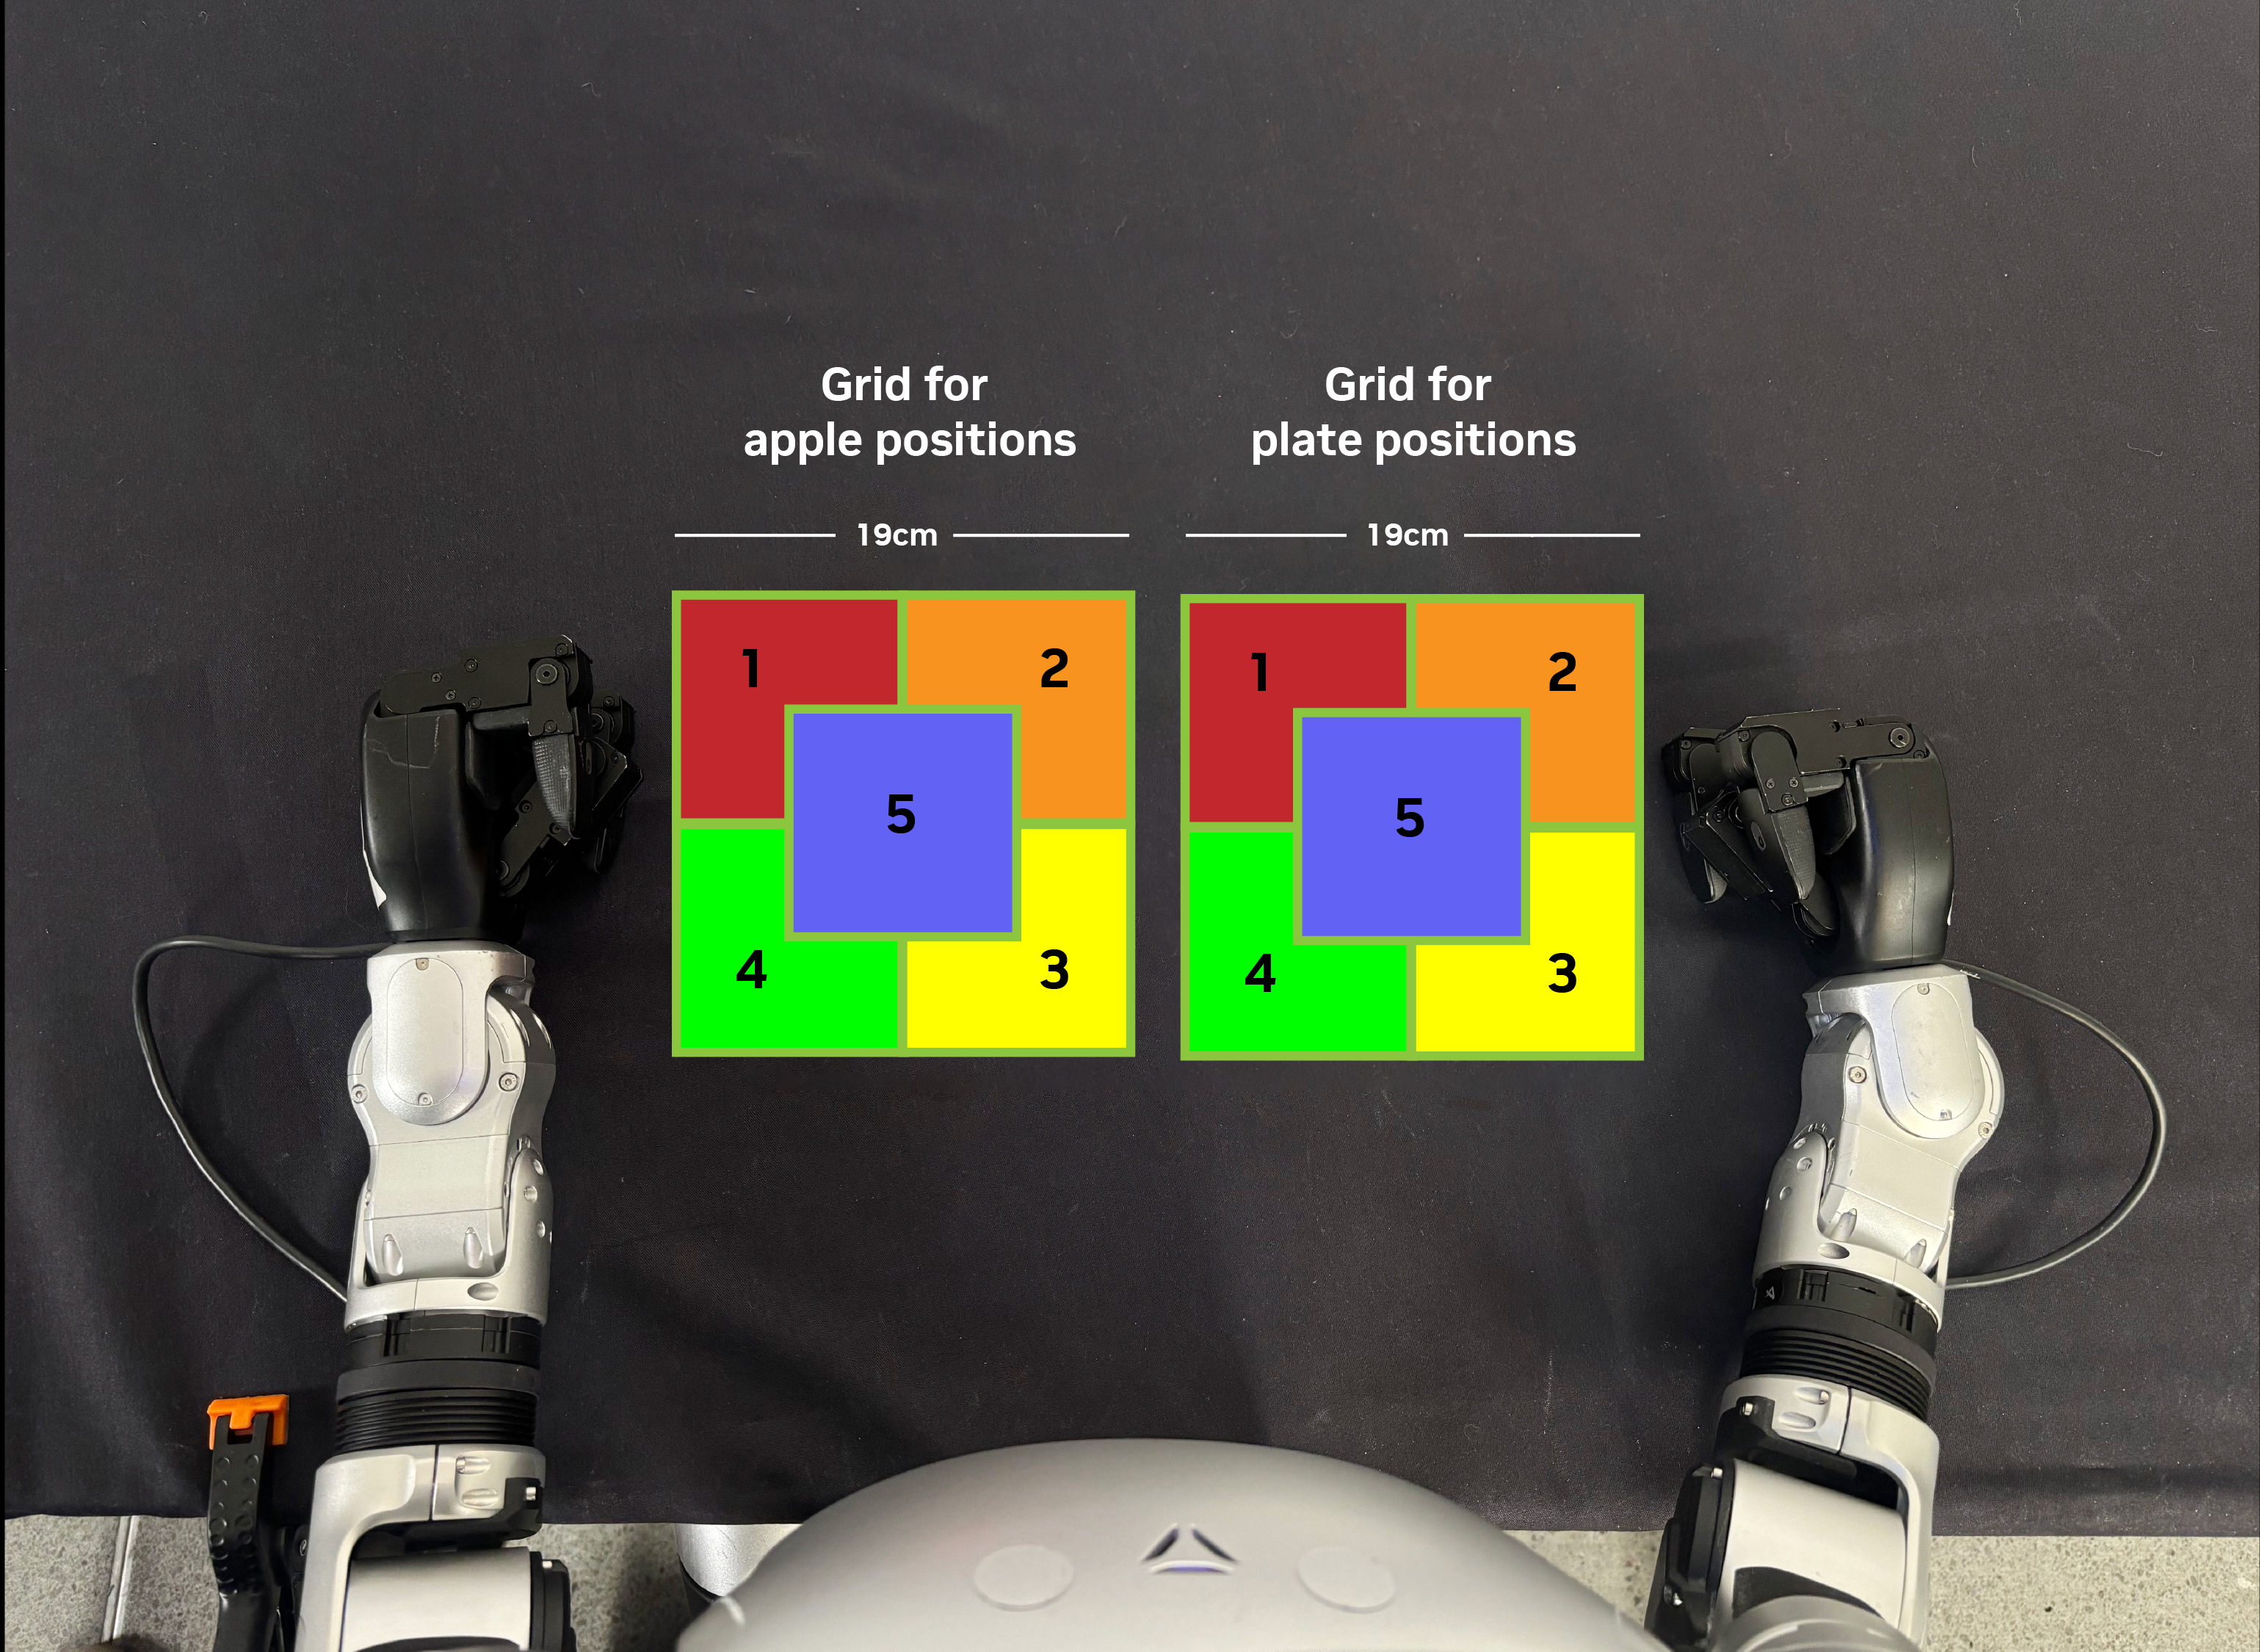
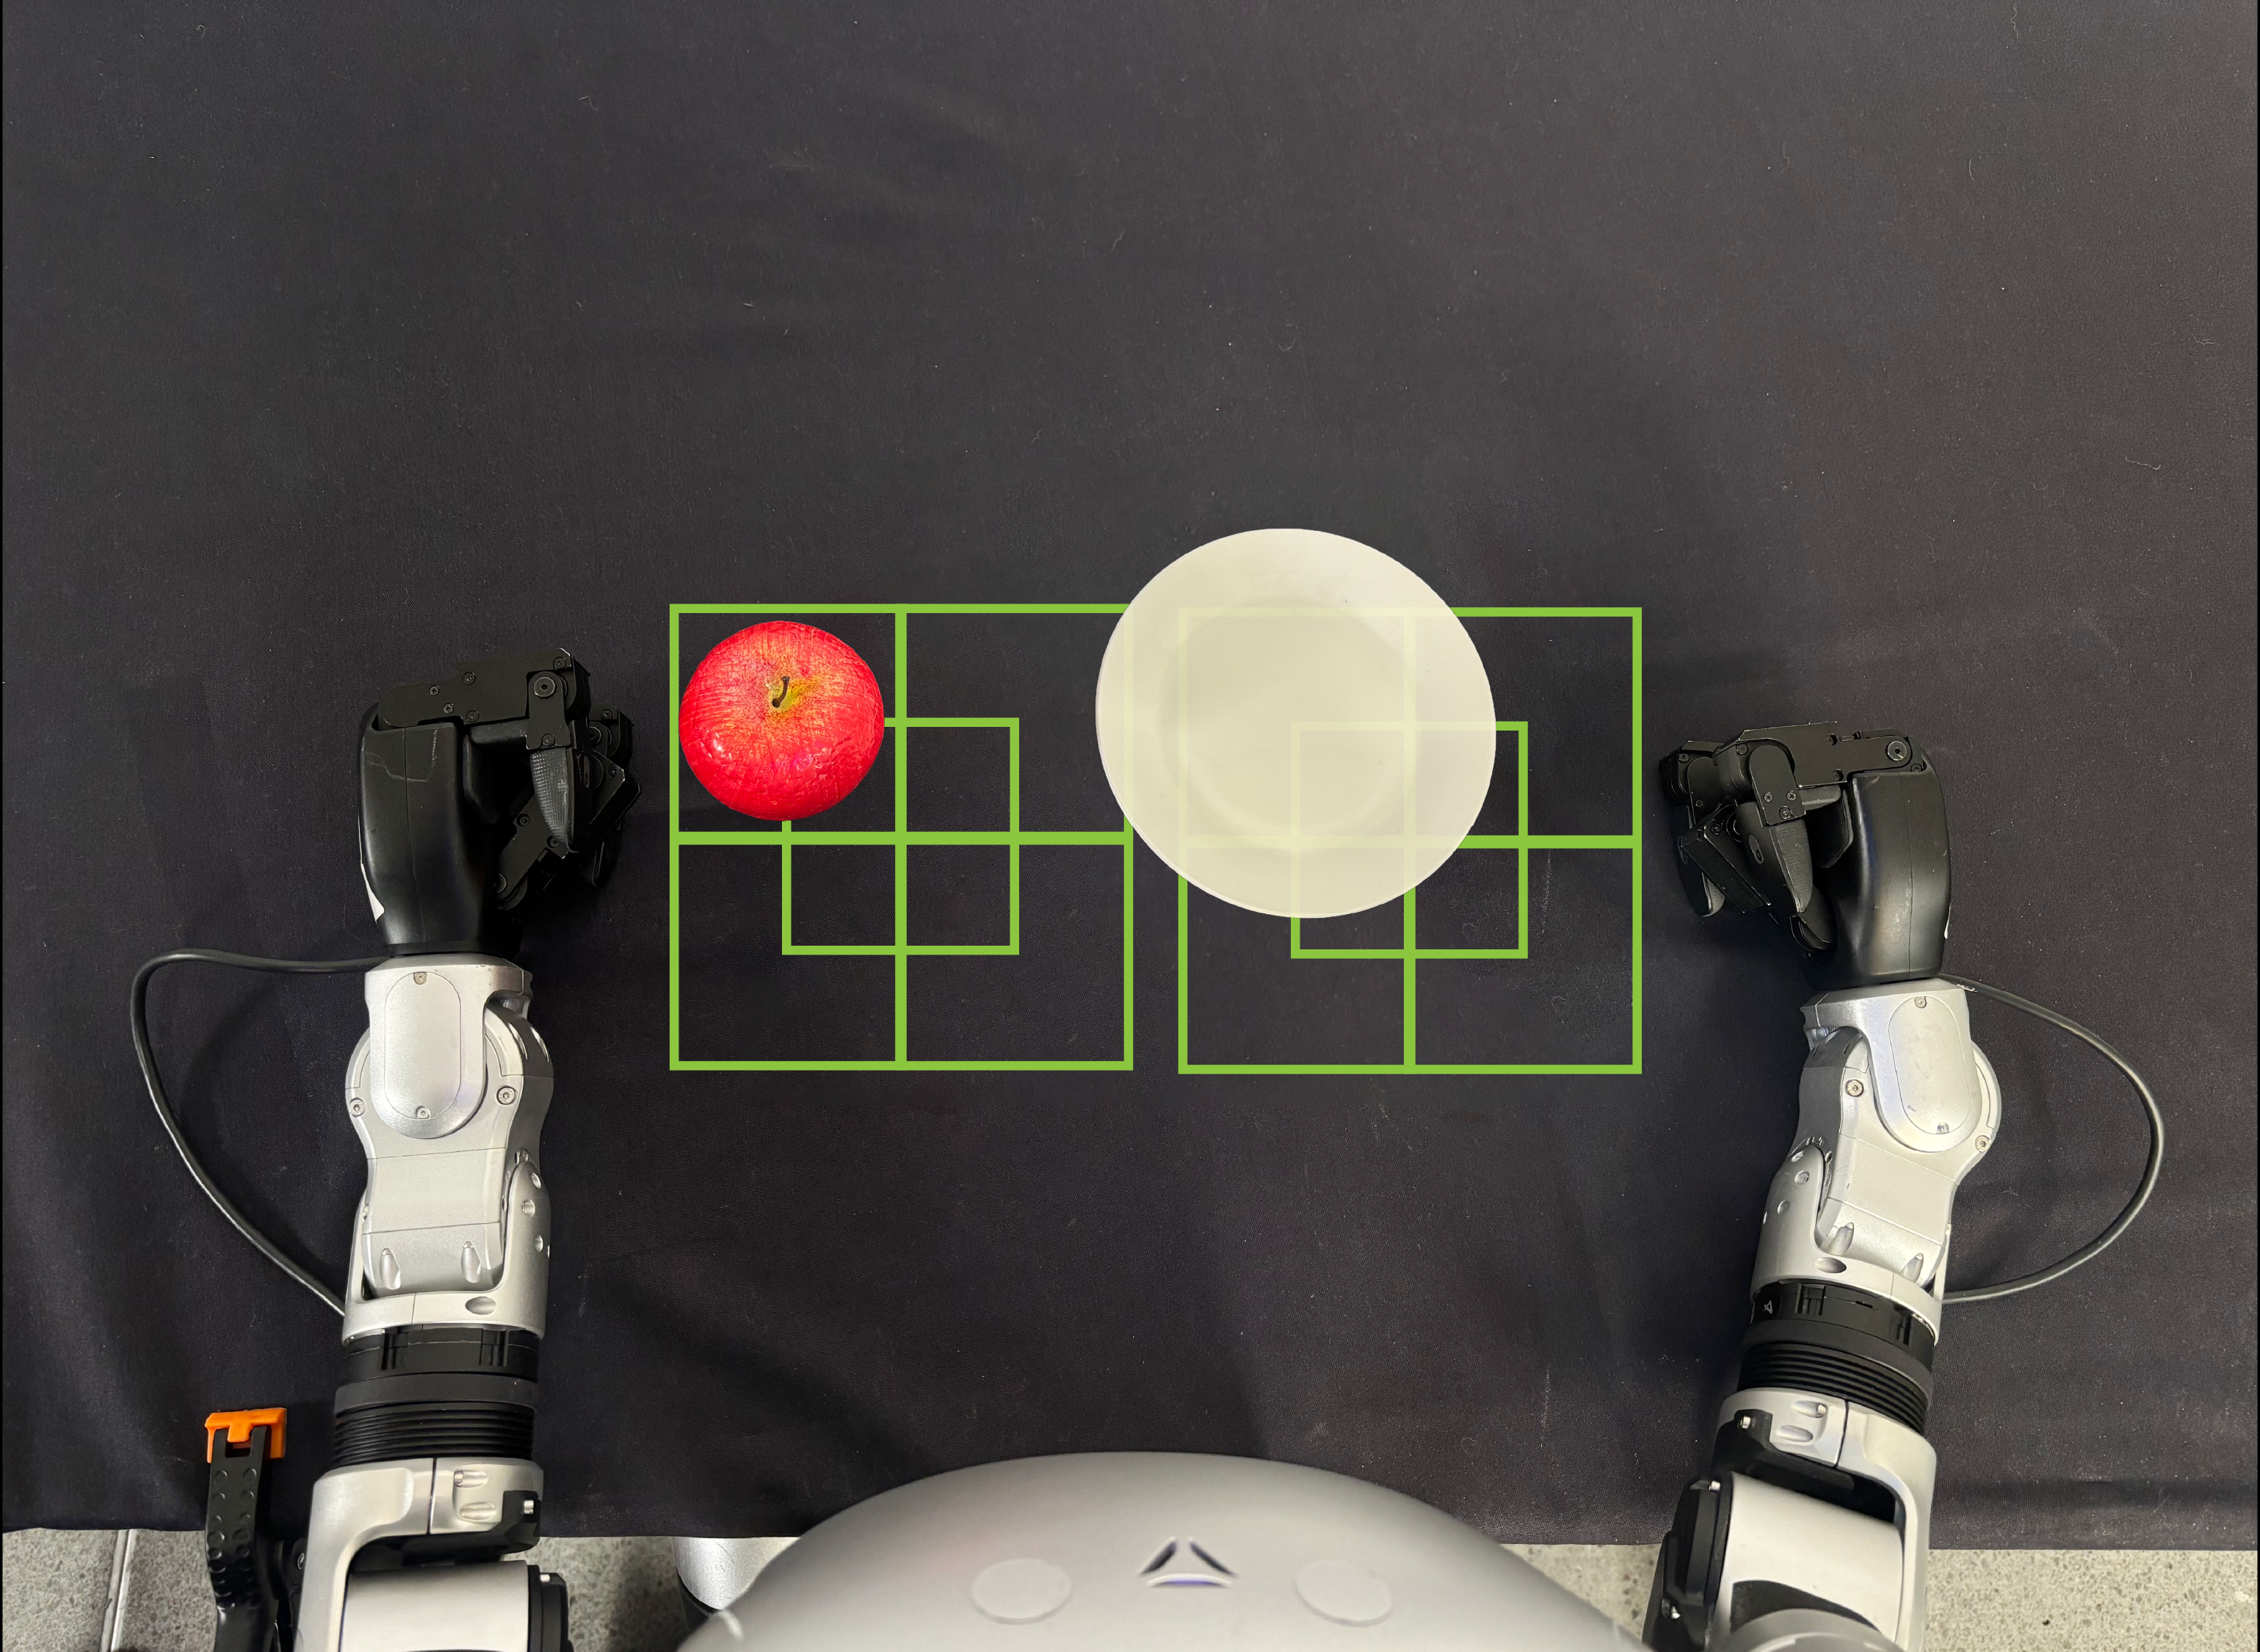
- 苹果先放在第一个格子,盘子轮流放满五个位置。
- 苹果换到下一个格子,盘子再轮流五个位置。
- 直到苹果和盘子的组合都评过。
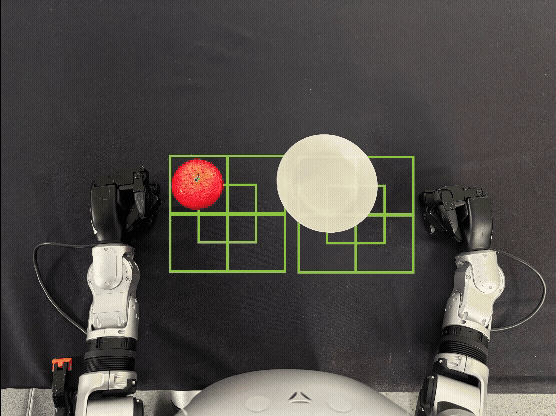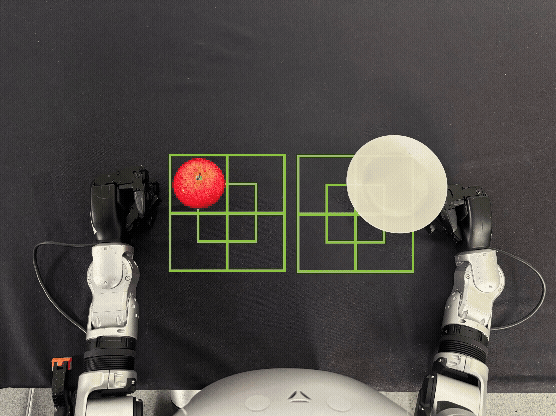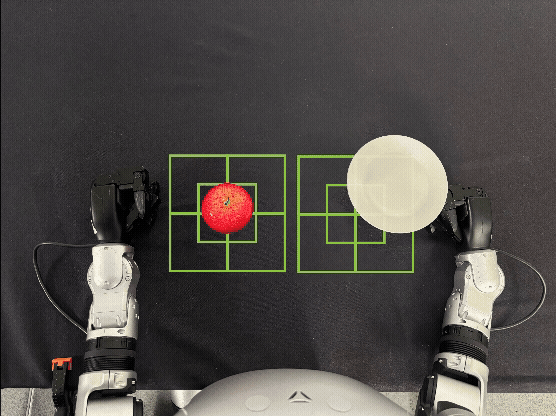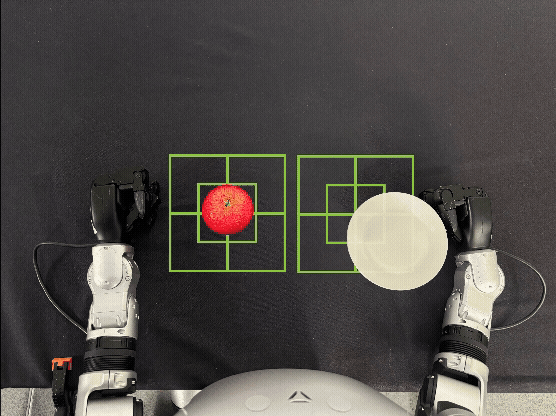
一共 25 种苹果–盘子摆法。按你的评测目标把整套重复若干次。参考评测把流程重复四次,共 100 次 rollout,测得成功率 68%。
排错
- 打开下半身后站不起来:查实时前提(
rtprio和 CUDA MPS)以及网口设置。 - 自定义上半身策略不启动:确认
gr00t_leapp_yaml_path指向容器里能看见的 LEAPP YAML。用自带策略时,这个参数留空。 - Triton 或 ONNX Runtime 加载不了自定义 LEAPP:把包改成全局可读,
chmod -R a+rX /path/to/your/leapp_export_dir。 - 各次之间行为变差:把上半身
blend_ratio设回0.0,重新摆物体,再打开。
结论
微调后的 GR00T 策略已经部署到实体 Unitree G1,并在真机上测了任务执行。更多包说明见 Isaac ROS Unitree G1 GR00T。真机工作流到此结束。