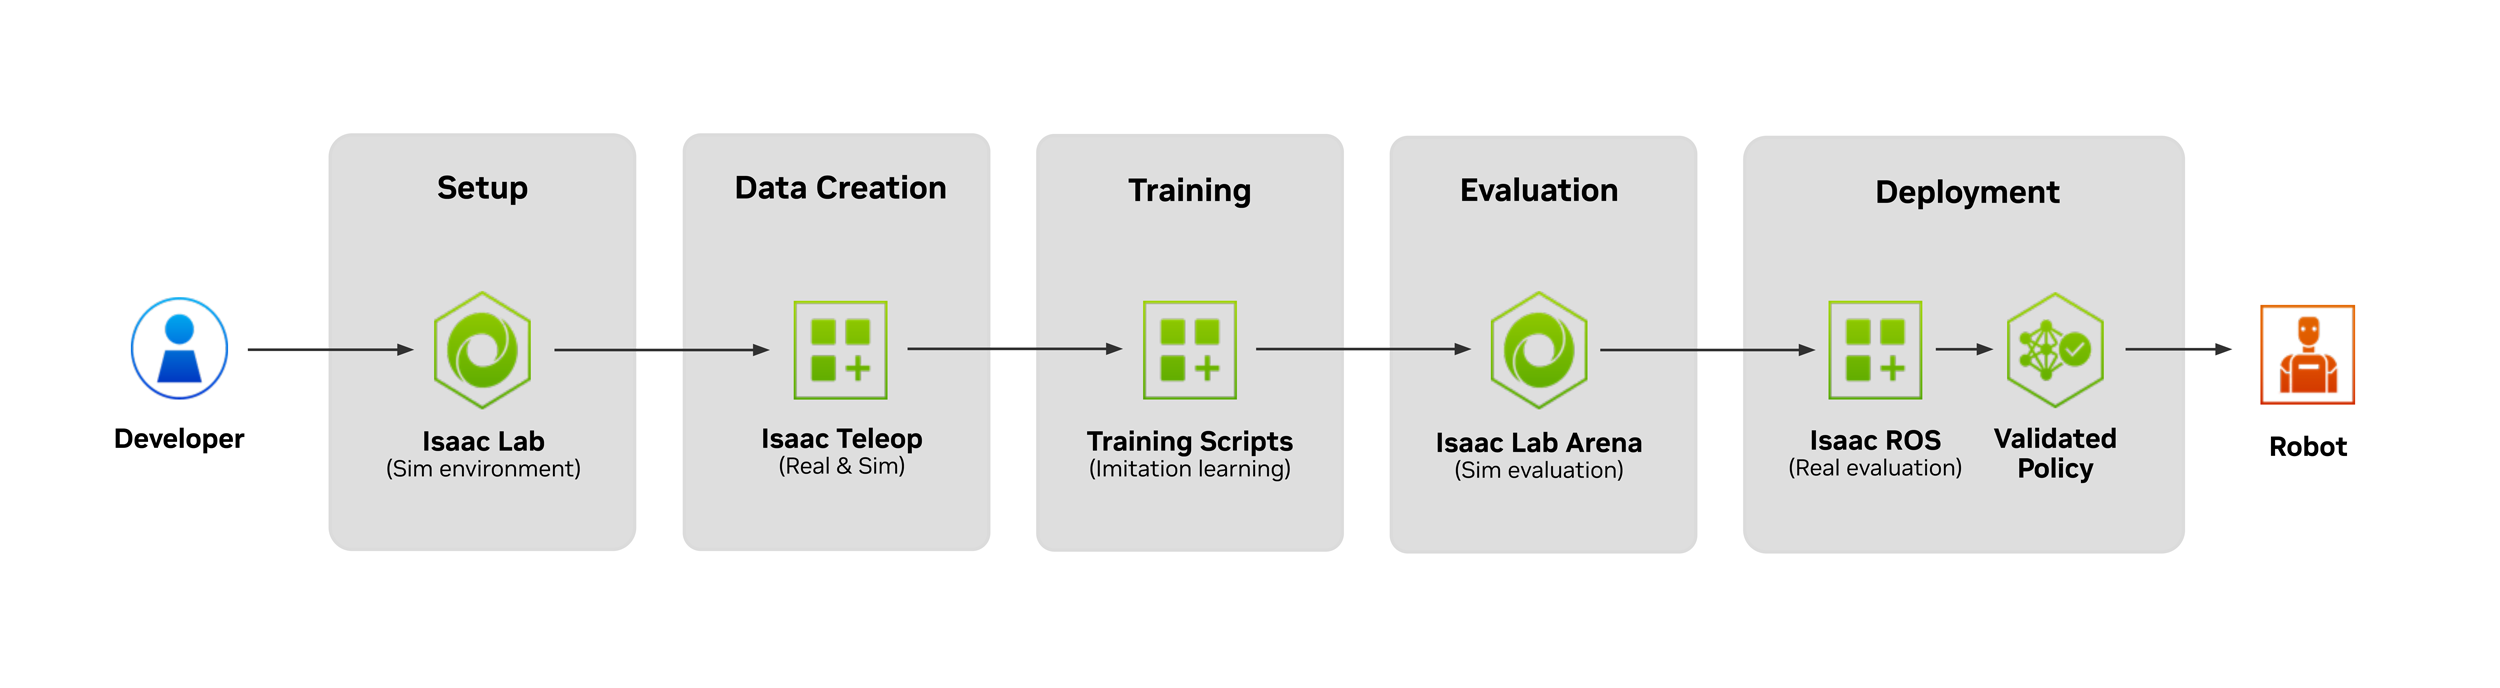
End-to-End Physical AI With the Unitree G1
GR00T × Unitree G1 端到端参考工作流中文译本:仿真 / 真机两条路径,左侧目录,右侧正文。
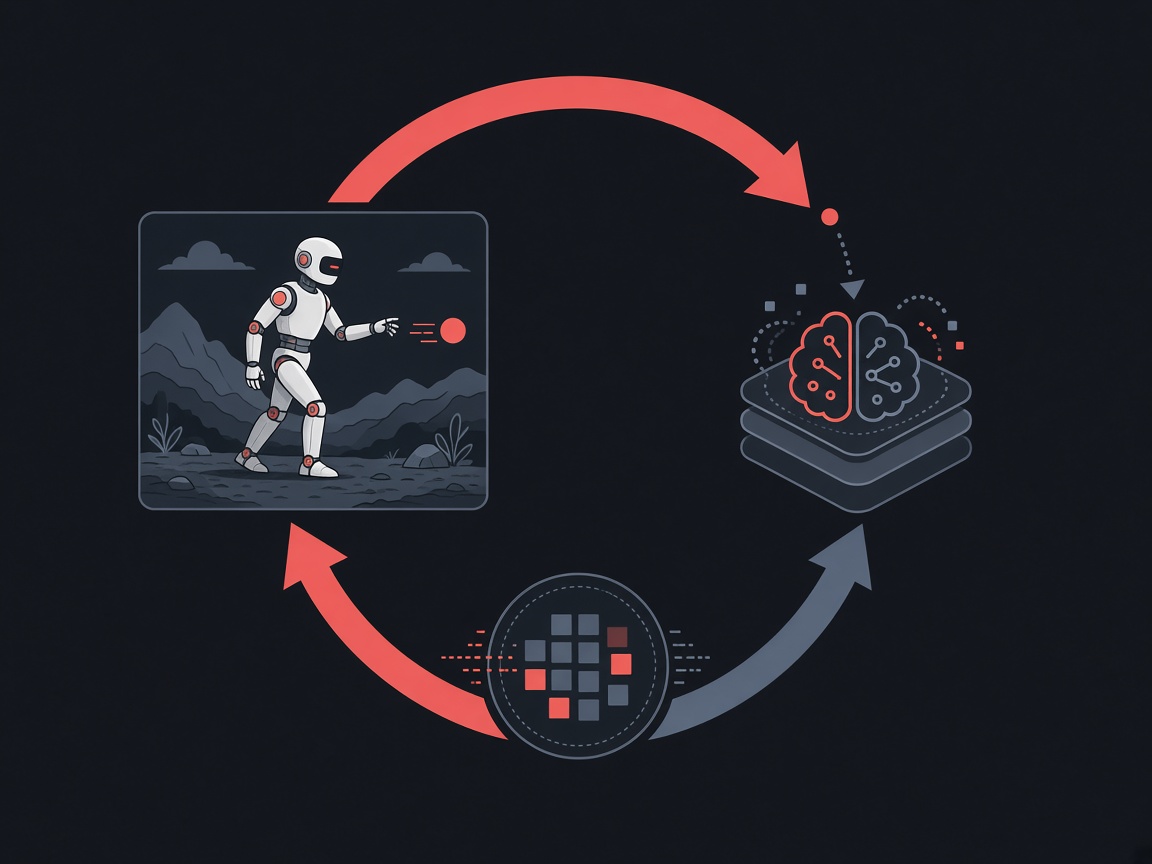
采集 → 训练 → 部署 → 在线学习 · 点击查看详情
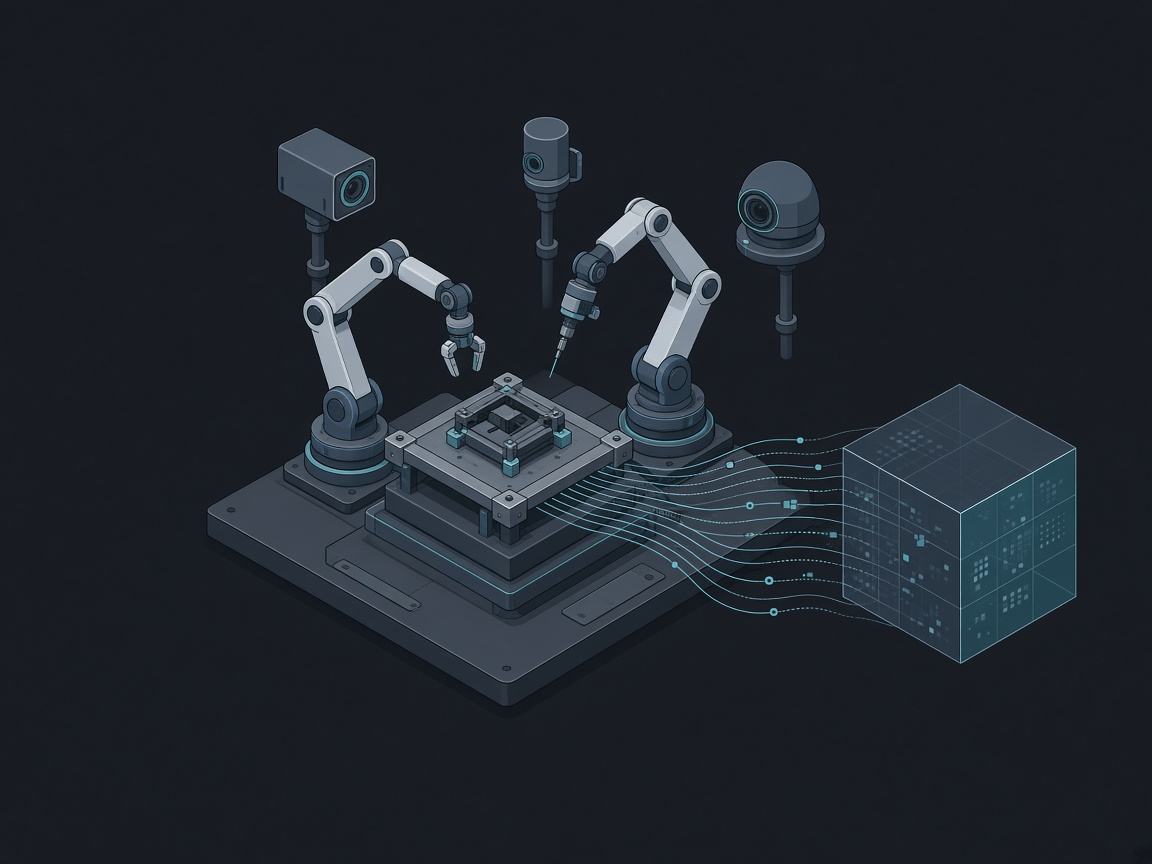 01
示教轨迹入库
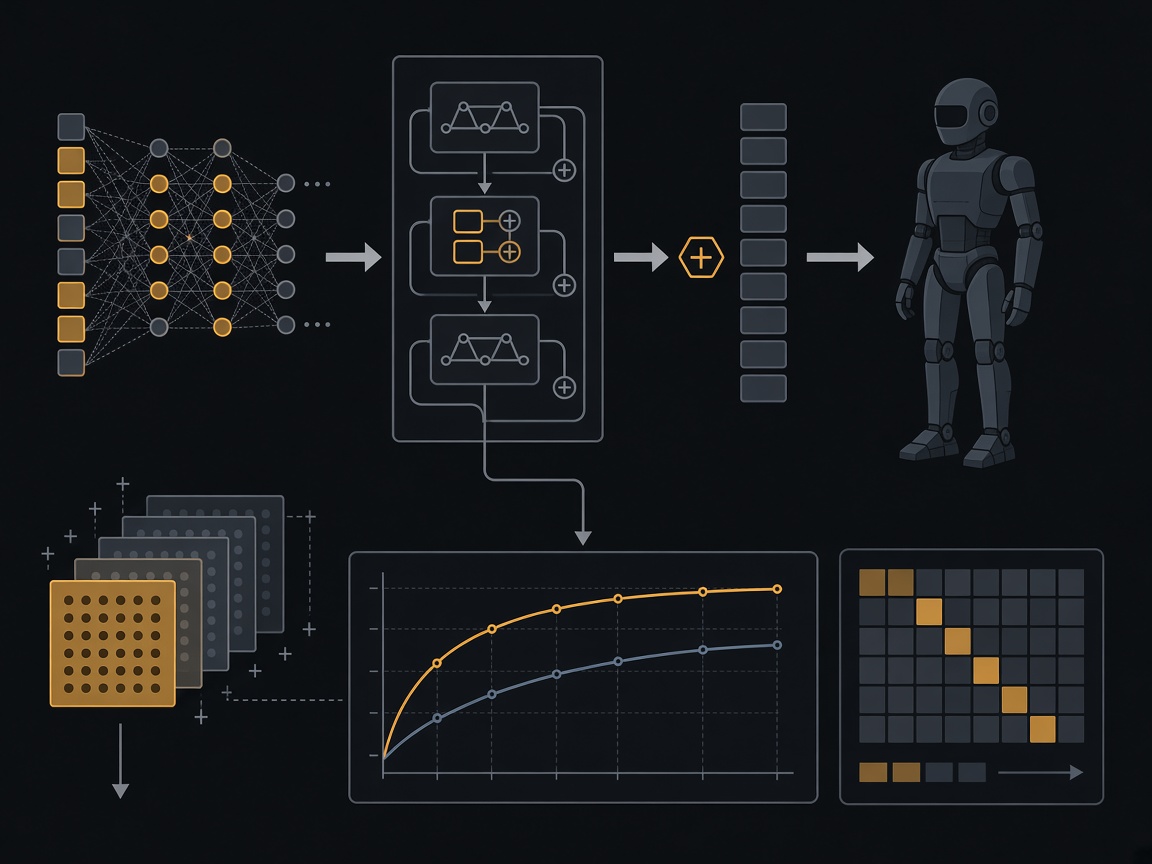 02
策略 / VLA 微调
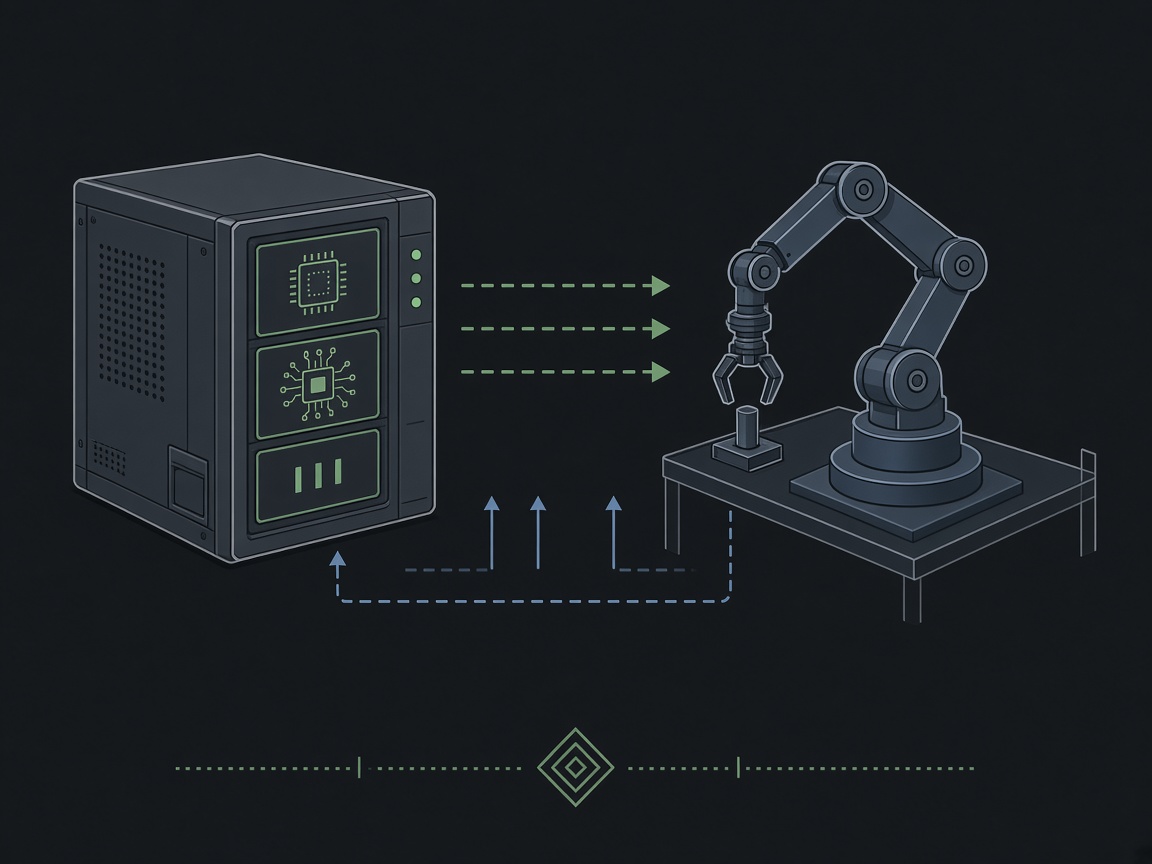 03
上机实时控制
 04
经验回流改进
GR00T × Unitree G1 端到端参考工作流中文译本:仿真 / 真机两条路径,左侧目录,右侧正文。
加速器零拷贝消息后端:CUDA VMM 与高通 dma-buf,以及面向推理节点的 DLPack 张量桥。
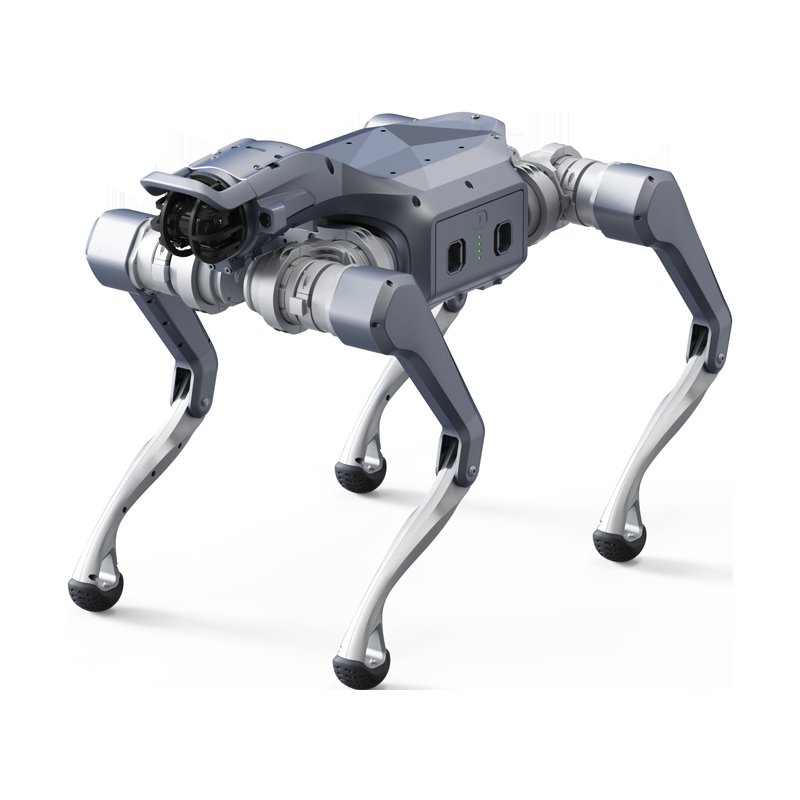
按形态浏览机器人平台:人形、半人形、四足。以产品图与实拍为主,点击进入相关笔记。
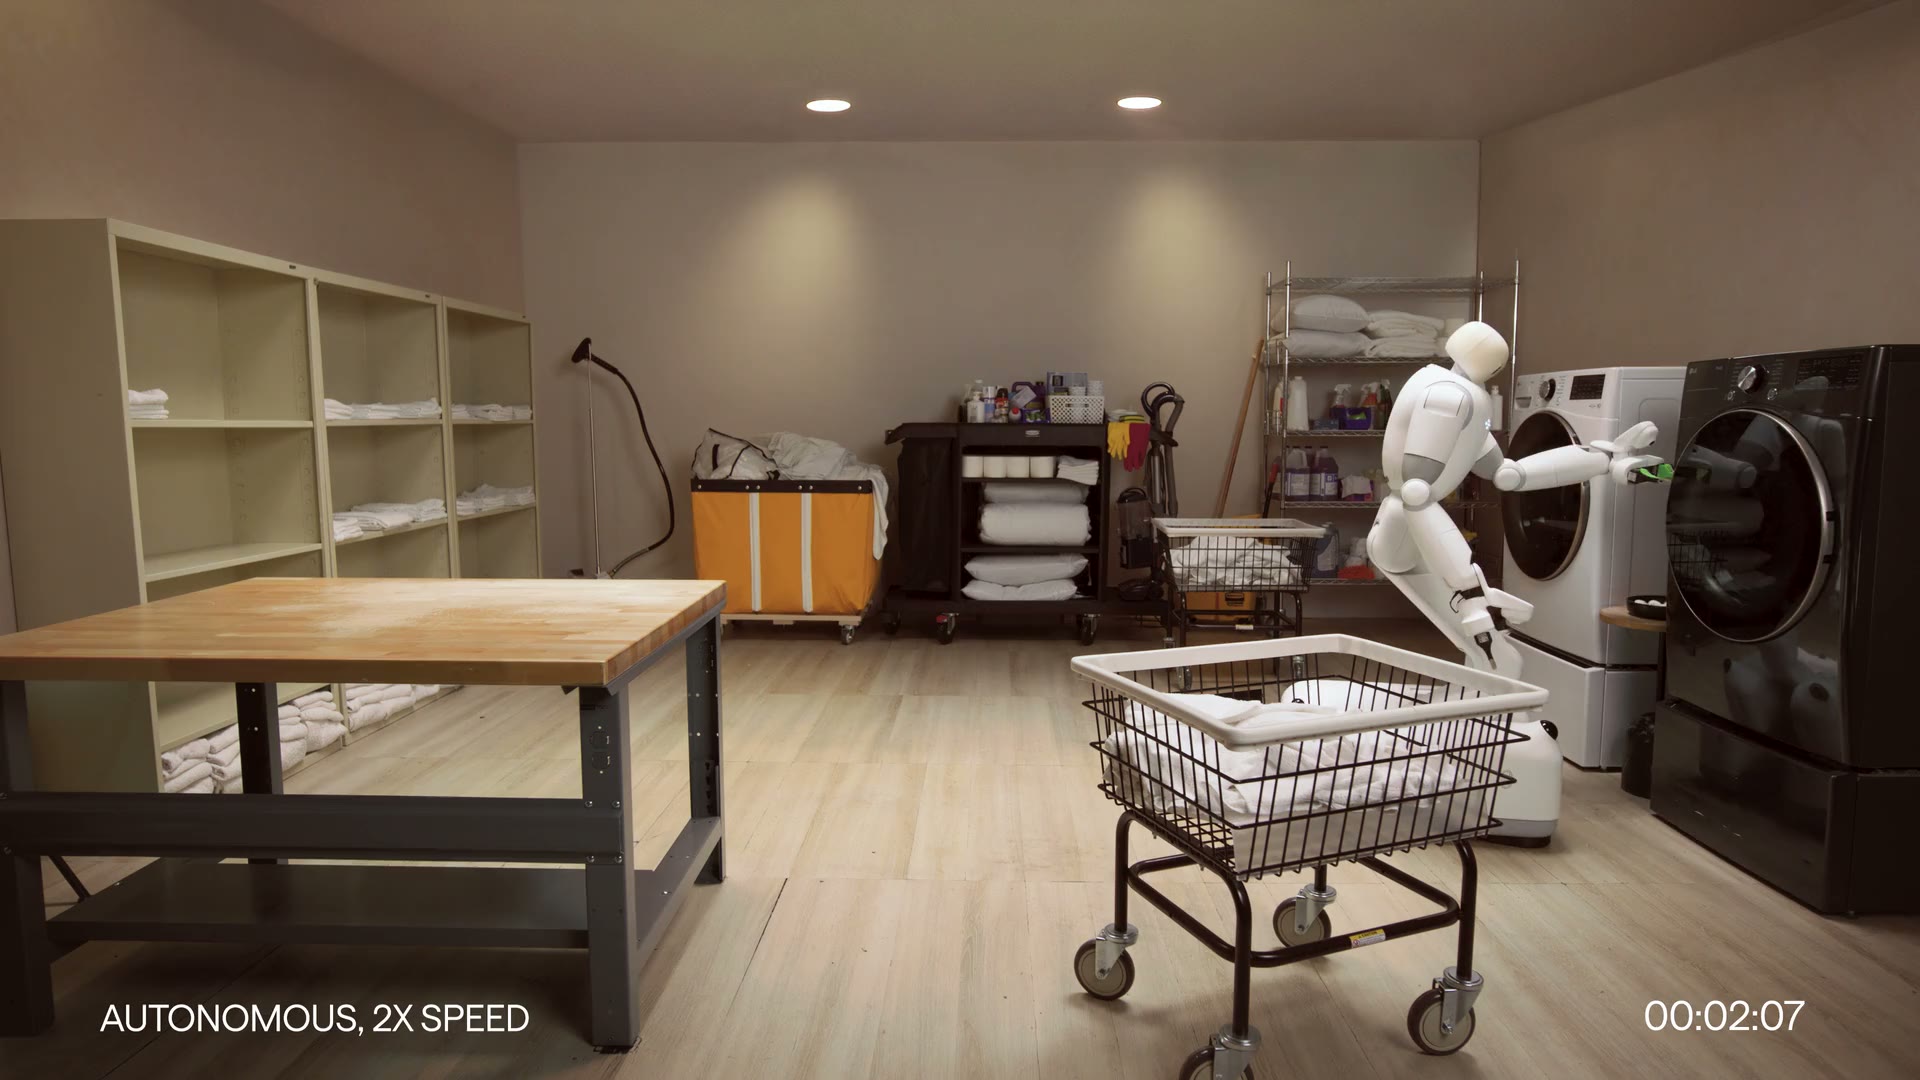
机器人与具身智能前沿速递。首篇:Dyna-2.1 物理智能体与半人形 Taku,小时级无干预端到端工作流中文译本。