推理部署
部署阶段文档:按模型看推理算子路径,也收量化与产品化规模部署笔记。
Paper Notes · Frontier
论文解读
机器人与 VLA 相关的前沿论文笔记:方法拆解、系统取舍,以及和部署实践的对照。
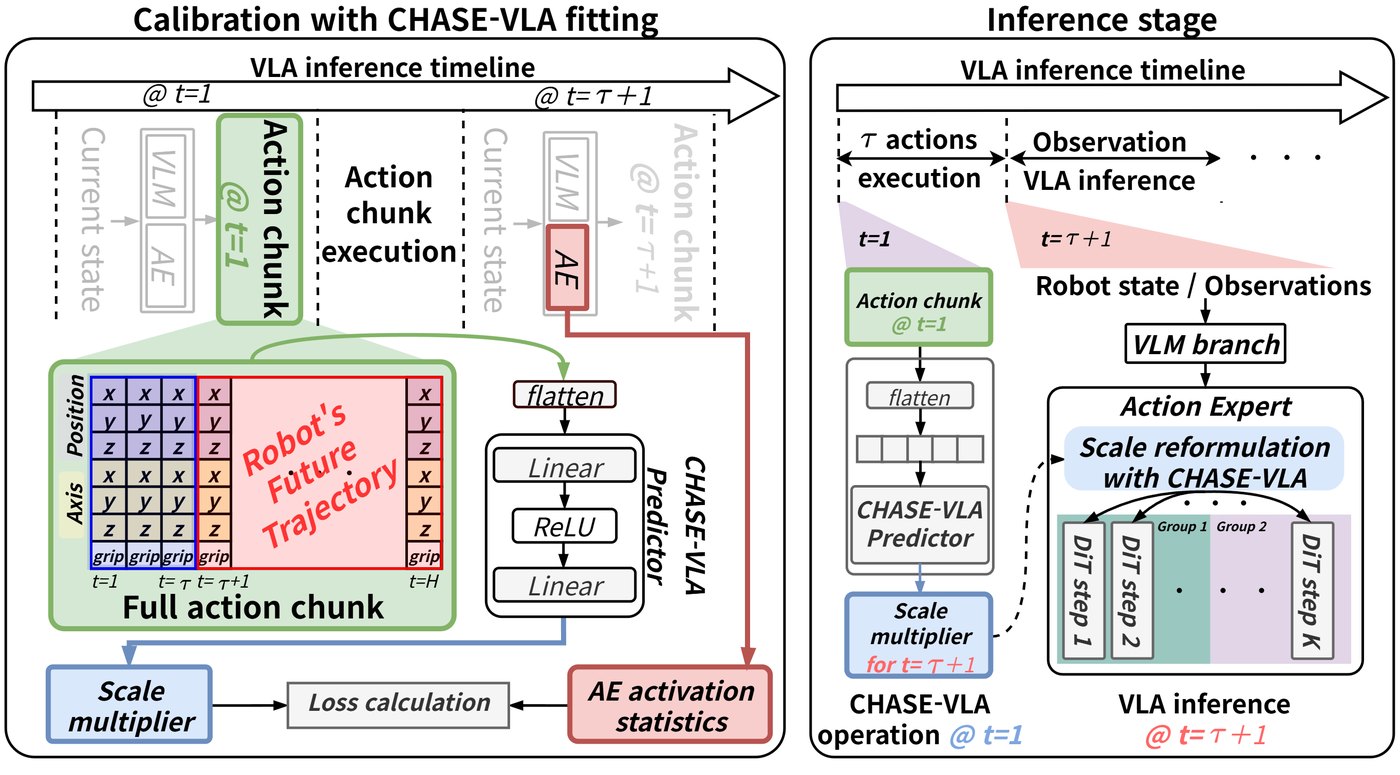
PTQ · W4A4 · arXiv:2610.02666
量化
VLA 动作专家的训练后量化。CHASE-VLA:用上一动作块估计激活 scale,把 MLP 与注意力投影都做到 W4A4。
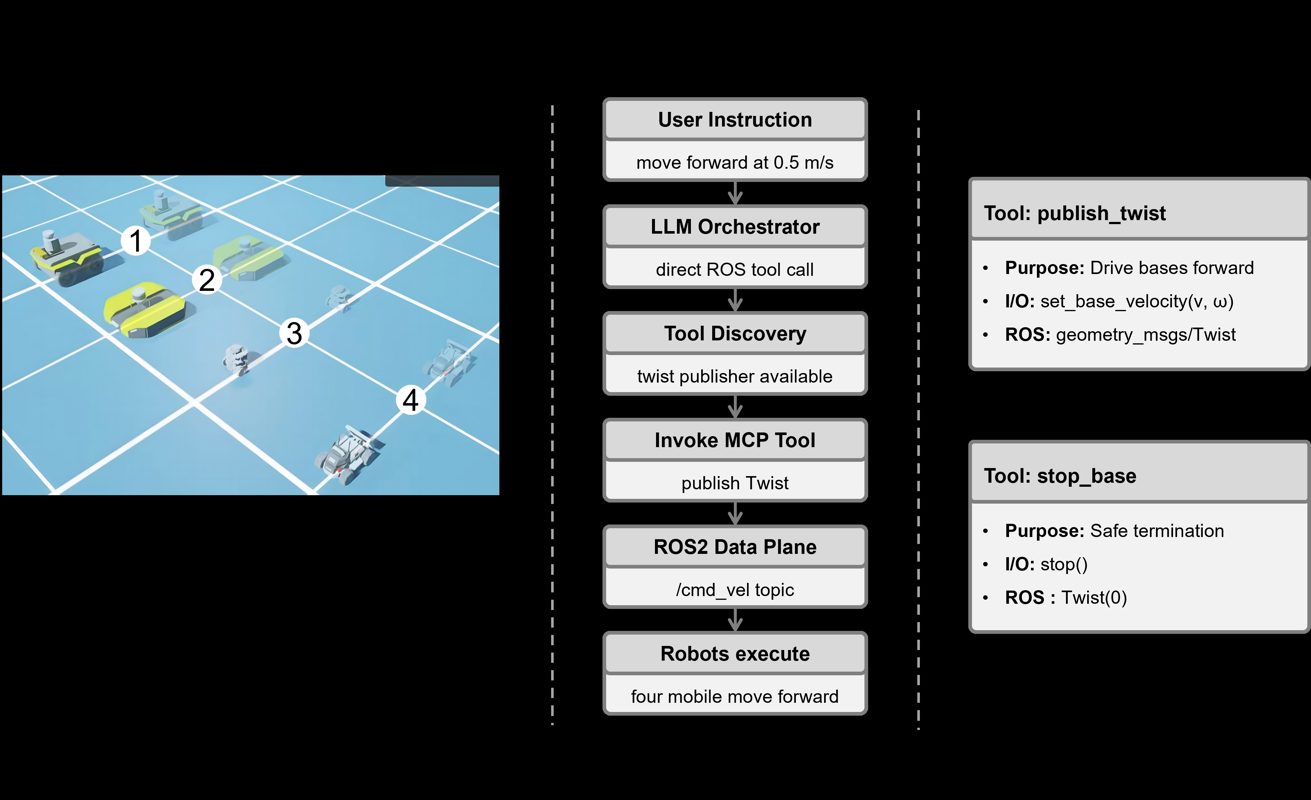
MCP · ROS2 · arXiv:2512.10394
RoboNeuron
Agent 工具调用与 ROS2 之间的中间层。统一工具接口、PIC 闭环,以及不改拓扑的 VLA 后端切换。
DYNA · Product Deploy
Dyna 规模化部署
Din Tai Fung、吞吐与可操纵性、部署即评测,以及语义可观测飞轮。
OpenPI · UniRT · ApexInfer
π₀.₅
推理计算全流程 + Thor 优化。3 图 · denoise 10 steps · action horizon 50。
AlternateVLDiT · mlc-vla / XDOF
GR00T N1.7
推理计算全流程。逐步展开 dtype / shape,含步骤卡片与动画。