论文解读
机器人与 VLA 相关的前沿论文笔记:方法拆解、系统取舍,以及和部署实践的对照。
CoRL 2025 · arXiv:2506.11948
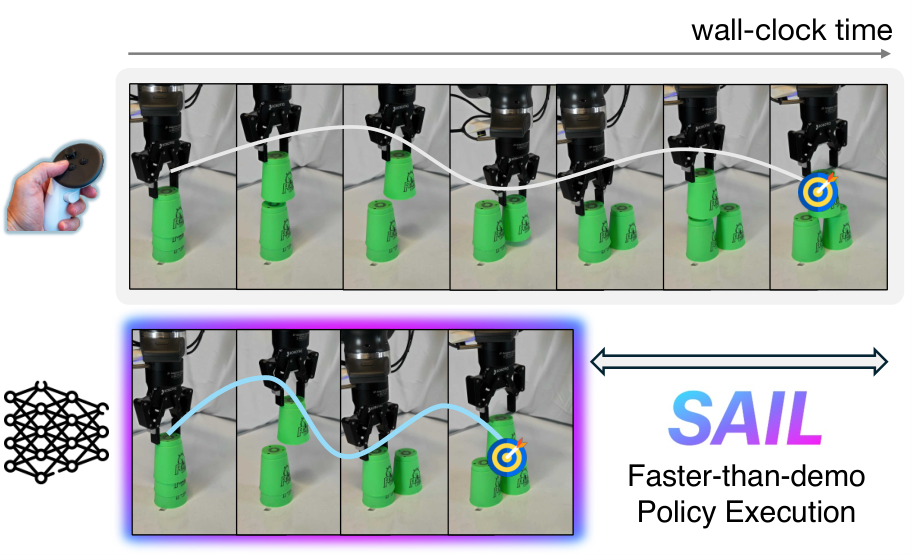
SAIL:比示范更快地执行模仿学习策略
形式化「比示范更快」问题。误差自适应引导、控制器不变动作目标、自适应调速与延迟感知调度;仿真最高 4×,真机最高 3.2×。
arXiv:2506.05064 · 示范加速
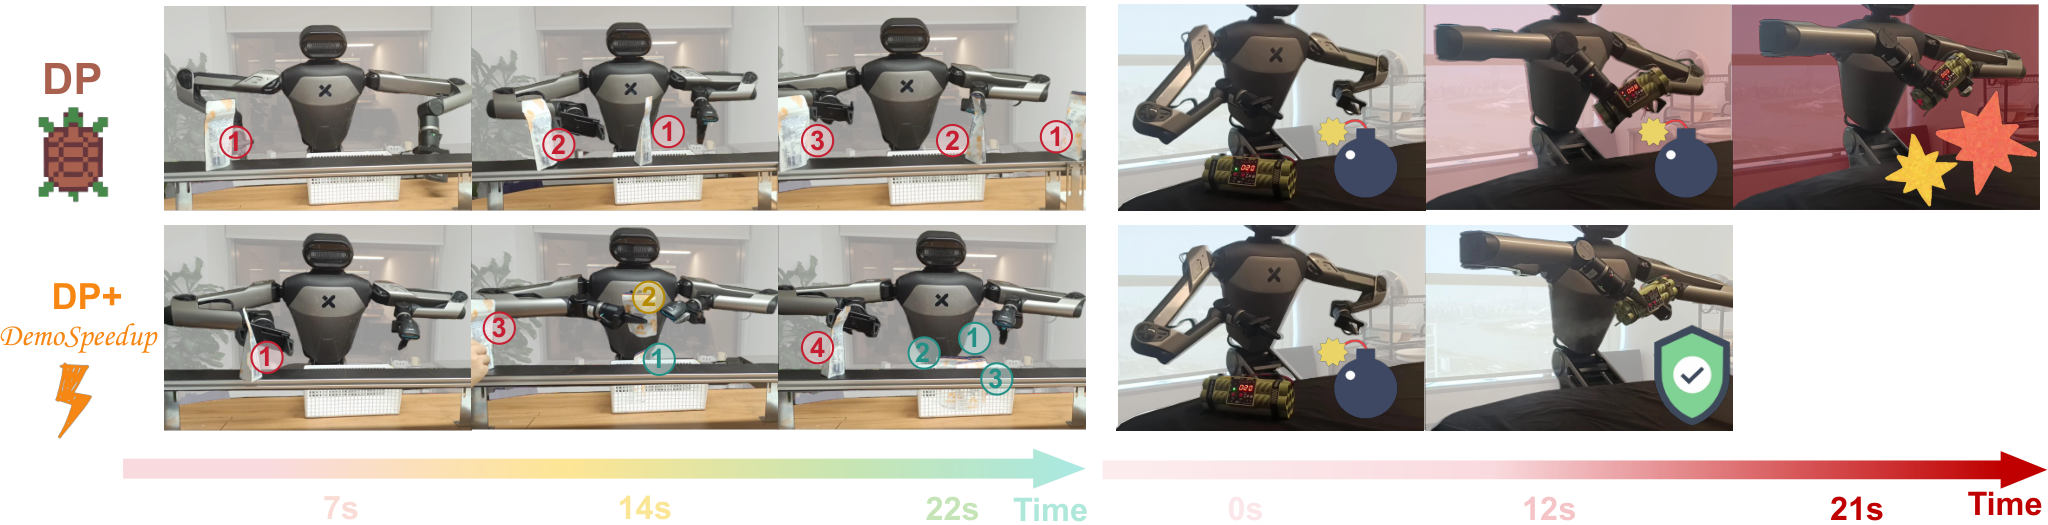
DemoSpeedup:基于熵引导示范加速的视觉运动策略加速
用生成式策略估计动作熵,分段加速人类示范;ACT / DP 执行最高约 3×,成功率常持平甚至更高。