RoboNeuron:面向具身智能的 Agent 编排中间层
中文译文,原文 RoboNeuron: A Middle-Layer Infrastructure for Agent-Driven Orchestration in Embodied AI (arXiv:2512.10394v2,2026-04-01)。作者 Weifan Guan、Qinghao Hu、Huasen Xi、Chenxiao Zhang、Aosheng Li、Jian Cheng。 代码:github.com/guanweifan/RoboNeuron。 图与表均链回 arXiv HTML 与 PDF。
I. 引言
近年来 VLA 模型与 Agent 系统进步很快,在语言理解、视觉感知和动作生成上表现强。把这些系统可靠地部署到真实机器人仍然困难,瓶颈在基础设施:Agent 生态靠工具调用,机器人则通过中间件接口和流式 I/O 暴露能力。Agent 侧通常把感知、推理和控制表达成结构化工具调用;机器人能力则由中间件和消息生态管理。两边并不天然对齐,于是跨项目很难标准化地访问机器人能力,系统迭代也经常被底层工程细节卡住。
这个缺口在实践中主要表现为三个问题:
- 机器人能力往往经异构接口暴露,把它们手工包成 Agent 工具,维护成本高,也很难跨项目复用。
- 缺少可组合的执行抽象,Agent 难以用同一套方式组织从简单工具调用到多阶段感知—控制序列的任务。
- 不同 VLA 项目自带部署代码和服务接口。换模型或推理栈通常要新写包装、重复集成,切换成本高,也让对比难以只归因于模型差异。
为此,RoboNeuron 作为 Agent 生态与机器人生态之间的中间层,连接 MCP 与 ROS2 等中间件。它把 ROS 消息打包成结构化、可调用的定义,从而把机器人侧接口暴露为 MCP 工具;用基于 schema 的转换,从 ROS 消息定义自动派生工具,减少接口更新时的手工劳动。在这套统一接口上,任务执行被组织成 ROS 消息工具,以及感知、推理、控制模块。Agent 可以选择两条执行路径:直接调用底层 ROS 工具做命令式控制,或把专用模块组合成一条执行路径。与 VLA 相关的改动被收在推理模块内,形成稳定边界,便于快速换后端。因此可以接入多种 VLA 后端和加速配置,而不改整体模块拓扑。图 1 把 RoboNeuron 放进更大的具身 Agent 栈,标出它介于 Agent 侧推理、策略/技能层与基于 ROS2 的机器人执行之间。
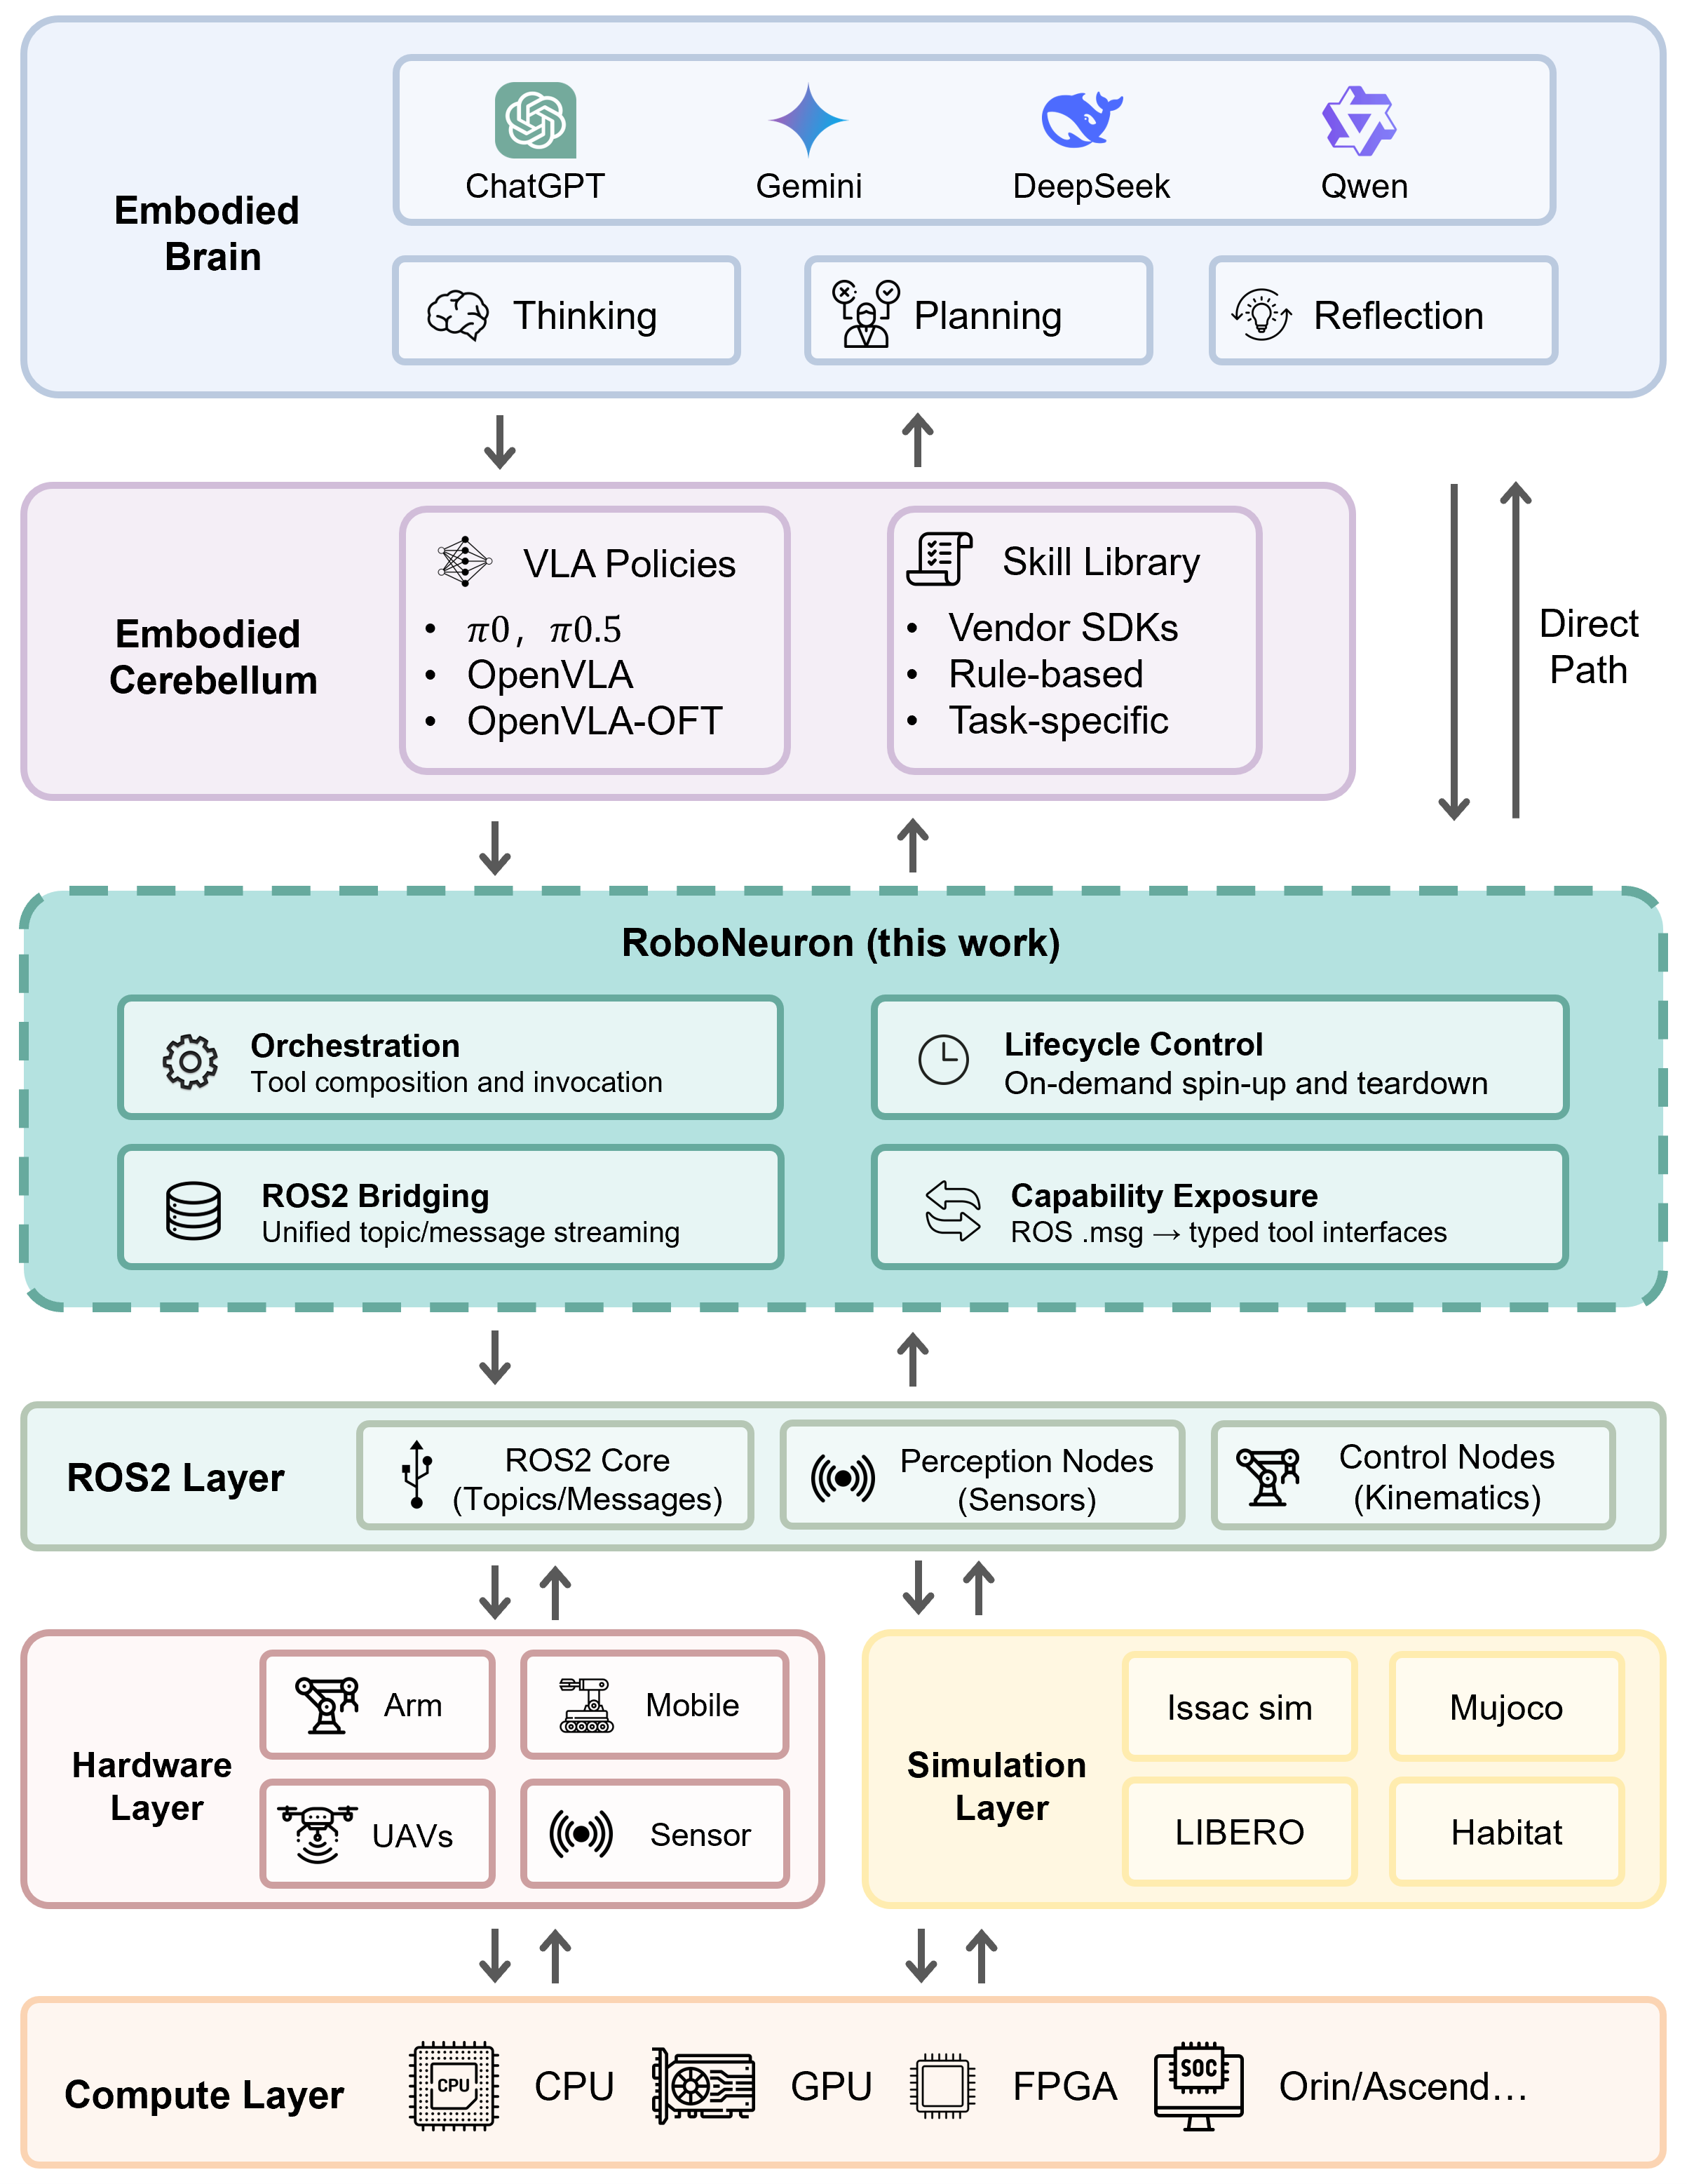
RoboNeuron 是连接 Agent 工具调用与机器人中间件的中间件基础设施,不是规划算法,也不替代现有机器人控制栈。贡献有三点:
- 可扩展、基于 schema 的统一工具接口。 从机器人侧消息与接口 schema 生成 Agent 可调用的工具签名,使面向 Agent 的接口随 API 演进而与机器人 I/O 保持对齐。
- 可组合的模块化执行,路径由 Agent 选择。 Agent 通过单一接口协调任务:低延迟原语用直接路径,持久闭环行为用感知—推理—控制(PIC)组合。
- 保持拓扑的后端与加速切换。 把 VLA 相关逻辑限制在稳定推理边界内,从而可以切换 VLA 后端、推理运行时和加速预设,而不改周围的通信拓扑。
II. 相关工作
a) 面向机器人的 LLM Agent
已有工作用语言模型和 LLM Agent 组织机器人上的任务级推理与执行。例子包括技能选择系统 SayCan、程序化控制 Code as Policies 与 ProgPrompt,以及 AutoRT、 OK-Robot、 Inner Monologue 等集成系统。 VoxPoser 进一步研究如何把语言落到机器人动作与操作行为上。这些工作表明语言模型有助于技能选择、任务分解、落地和多步具身执行。但它们的重点通常是规划逻辑、推理结构或端到端 Agent 行为,而不是可复用的运行时基础设施。实践中,机器人 I/O、工具暴露和执行控制仍常由项目专用代码处理,同一套接口和执行语义很难跨系统复用。RoboNeuron 对准的是任务级推理之下的运行时层,目标是让 Agent 工具调用在统一能力接口下更干净地对齐机器人侧执行。
b) 视觉—语言—动作模型
VLA 模型把视觉观测和语言指令映射到机器人动作。这包括 RT-1、 RT-2 等多任务策略学习框架,以及 OpenVLA、 OpenVLA-OFT 和 π 系列 等开源工作。 Open X-Embodiment 等相关数据工作进一步推动更广、更可复用的具身策略训练。与此同时,VLA 系统不仅模型设计不同,动作表示、服务形态、推理组织和部署代码也不同,这些选择强烈影响部署成本与效率。因此从一个模型或推理栈迁到另一个,往往要新包装、新配置逻辑,以及围绕模型本身的重复集成。RoboNeuron 处理这个问题的运行时部分:引入稳定推理边界,把 VLA 相关变化局部化,使后端与加速切换不必改周围系统拓扑。
c) 机器人中间件与工具
机器人软件受益于成熟的 ROS2 生态,中间件抽象支持模块化开发。 MoveIt、 Nav2 以及基于行为树的组织,为感知、规划、导航和控制提供可复用构件。更广地看,OpenRTM 等中间件也反映了让机器人软件模块化、可组合的长期努力。这些工具是有效的、面向开发者的抽象,但并不是面向 Agent 的可调用接口。LLM Agent 需要结构化、可发现、稳定的工具 schema,作为统一调用入口。成熟的机器人侧中间件抽象与 Agent 工具调用所期望的接口形态之间因此存在缺口。RoboNeuron 直接建在 ROS2 上补这个缺口:从机器人侧 schema 派生 Agent 可调用工具,并让这些接口与底层机器人 I/O 和执行栈保持对齐。
d) Agent—机器人桥接基础设施
若干系统专注于把机器人接口暴露成 Agent 可调用工具。 MCP 规范 为工具调用提供通用协议; ROS2mcpserver 与 ROS2mcp 表明 ROS 能力在实践中可以接到这类接口上。这些系统对基本连通有用,但主要停在协议桥接,没有充分处理可扩展的 schema 派生、感知生命周期的长时执行,或跨不同执行模式的复用。RynnRCP、RoboOS 等平台式框架探索更广的机器人技能、分布式执行或云连接机器人架构。它们推动了更具系统性的具身软件层,但目标范围比本文更宽。RoboNeuron 采取更窄的中间层位置:不提出新操作系统或任务规划框架,而是直接在 ROS2 之上聚焦统一工具暴露、可组合执行路径,以及保持拓扑的后端切换。
III. 方法
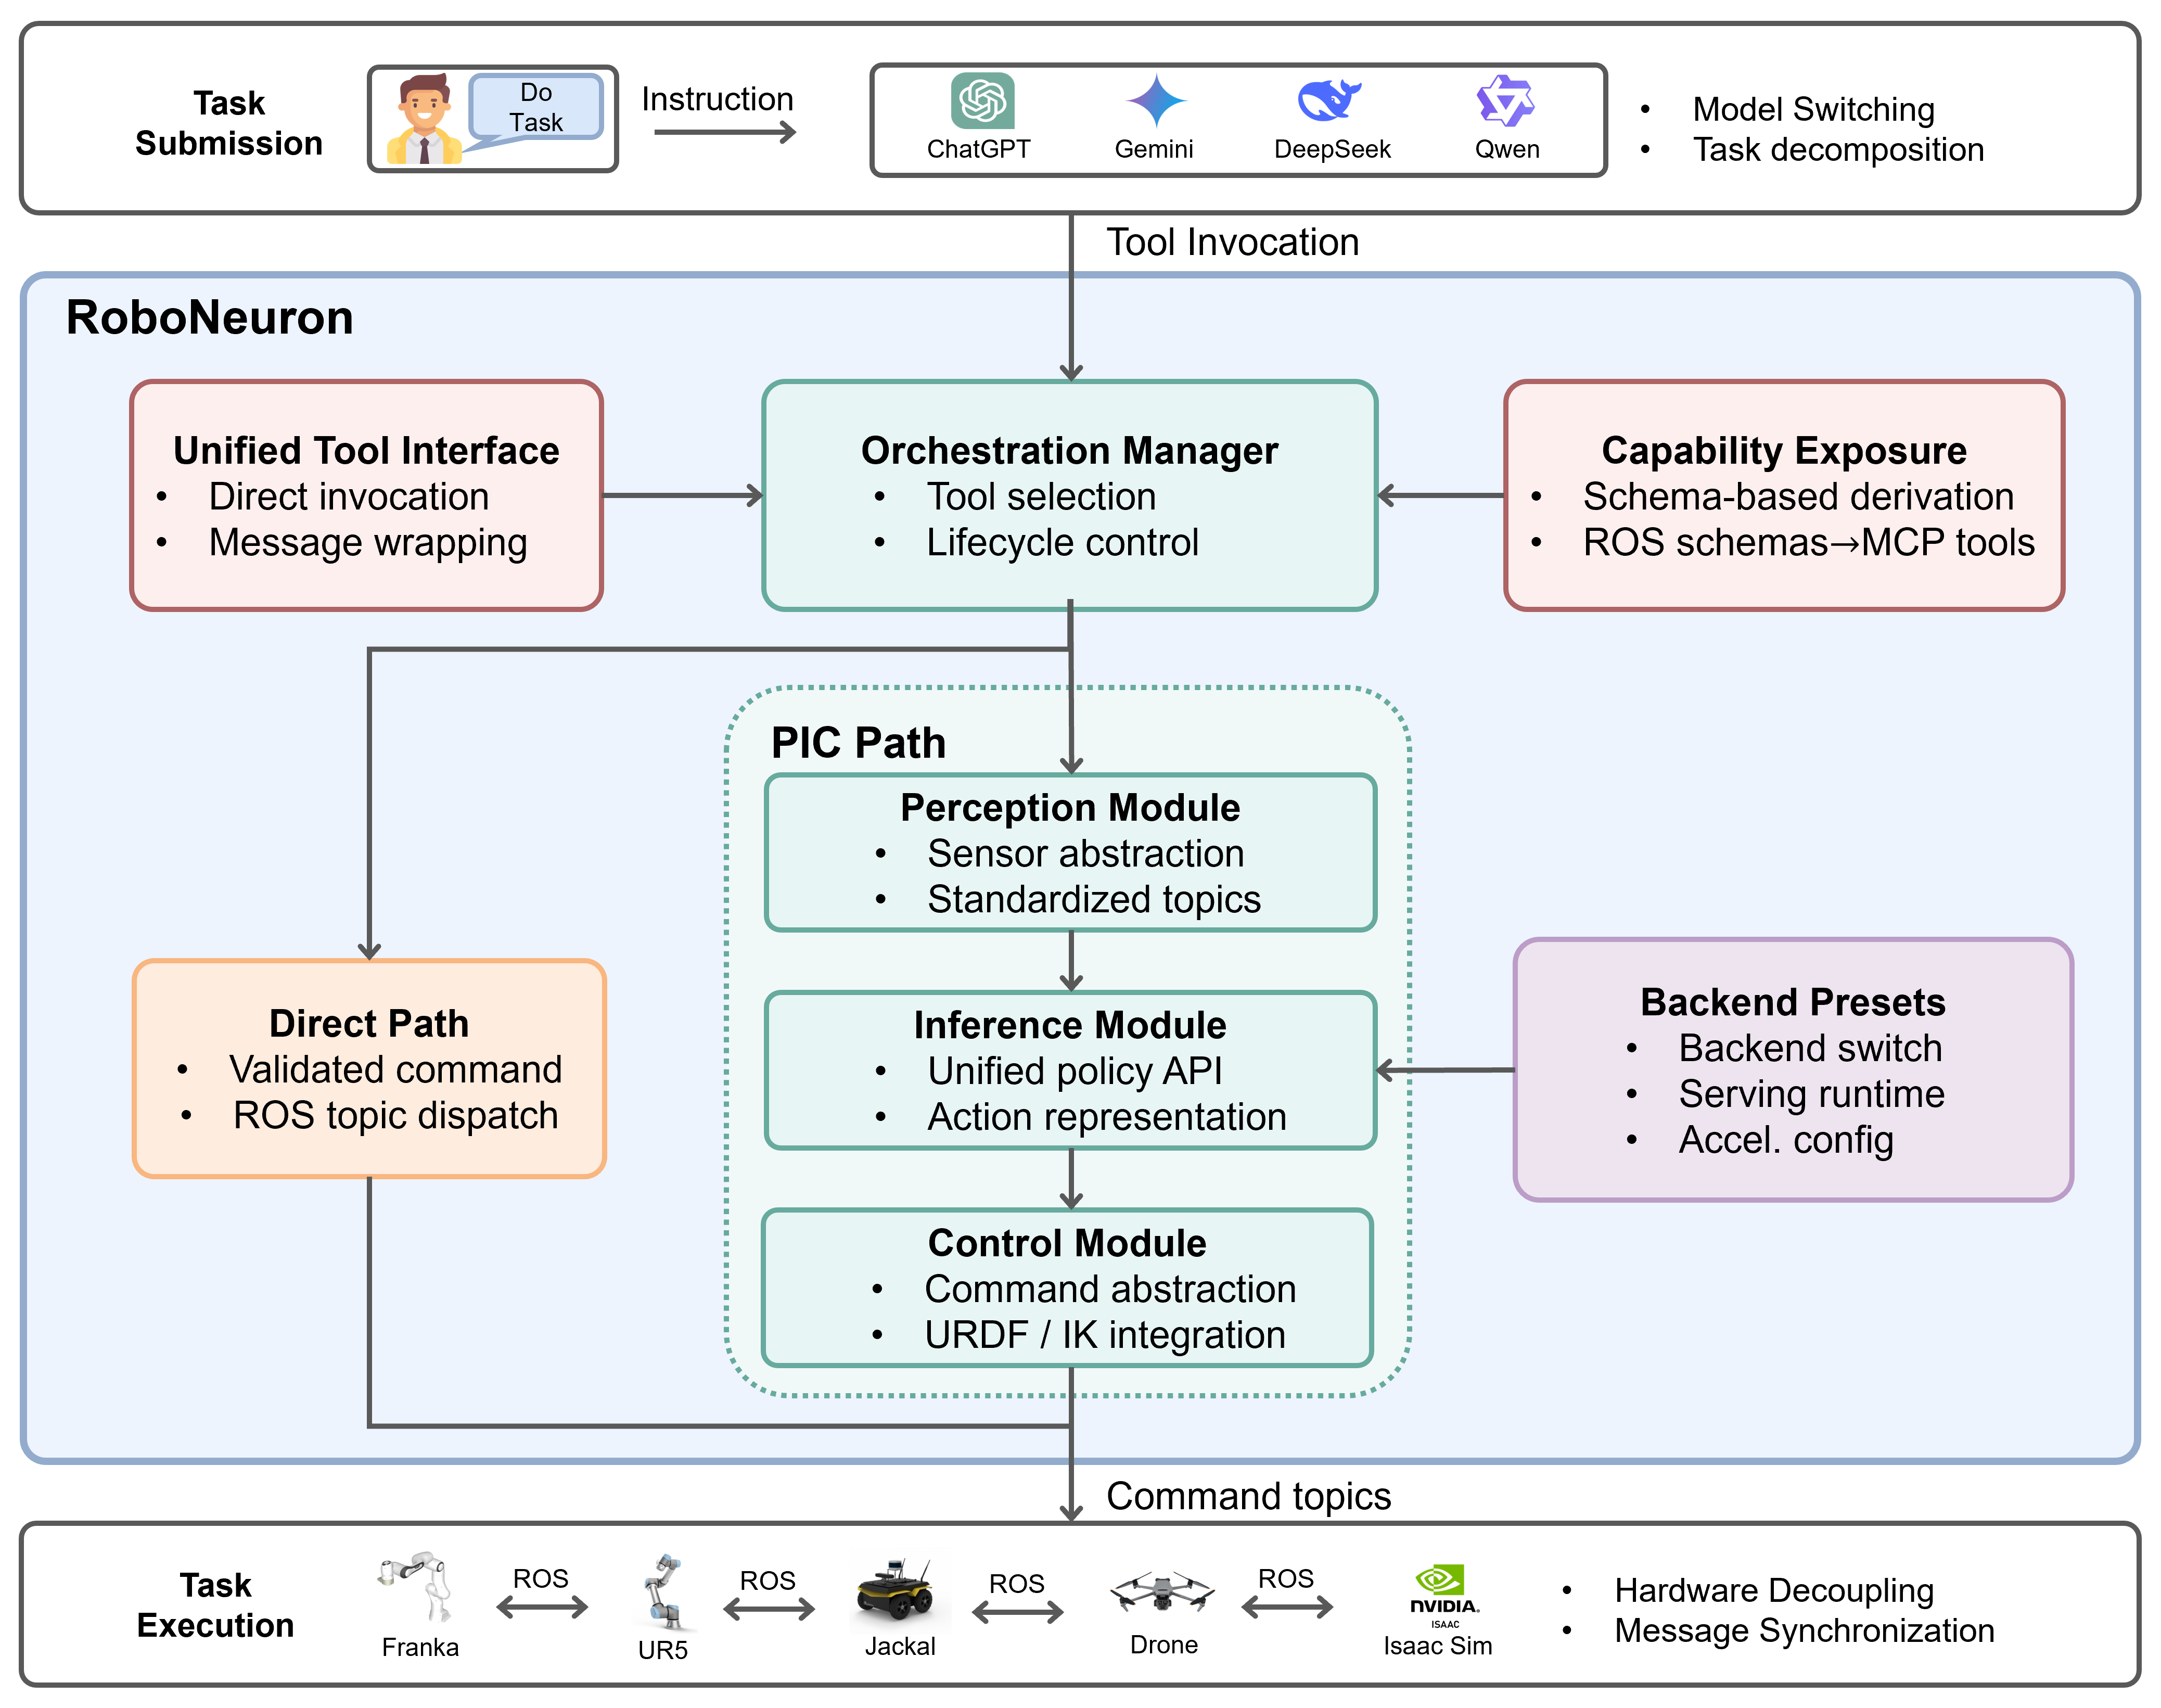
RoboNeuron 是面向 Agentic VLA 部署的中间件基础设施,连接 Agent 侧工具调用与机器人侧流式执行。架构把语义与传输解耦,系统分成控制面和数据面。控制面管理统一工具接口,把工具调用翻译成运行时操作,并在稳定推理边界内管理 VLA 后端、运行时和加速预设。数据面用标准机器人中间件(本文实现为 ROS2)承载连续的观测流与指令流。控制面决定启动、停止、调用或切换什么;数据面承载这些运行时组件消费的观测与指令。这种分离使任务逻辑独立于传输协议或后端专用代码,同一接口既能支持低延迟直接指令,也能支持持久闭环执行。图 2 概括了这一内部架构。
A. 总览
RoboNeuron 把机器人能力组织成 Agent 可调用工具,并提供两条不同的执行路径。直接路径处理带结构化参数的工具调用:系统校验并编码后,向数据面发布对应的 ROS 消息。这条路径面向一次性、低延迟原语,例如底盘速度更新、离散触发或末端执行器的增量运动。闭环路径则初始化通过 ROS2 topic 通信的长时模块,建立从流式观测持续生成动作的回路。两条路径的运行时行为不同,但都经同一套面向 Agent 的接口暴露。Agent 可以按任务需要选择执行模式,而不必换控制面或另学一套调用方式。
所有编排都由 Agent 在运行时通过工具调用管理。RoboNeuron 自己不内嵌任务规划器,而是设计成由外部 LLM Agent 经同一工具接口来编排。它提供启动、停止和管理这些进程的运行时基础设施,使闭环执行成为被显式治理的系统服务,而不是无人看管的后台任务。高层决策留在中间件之外,同时 Agent 直接控制执行侧的生命周期操作。
进程隔离是稳定部署的关键要求。每个长时模块作为独立 ROS2 节点、在单独的 OS 进程中运行,通过 spawn 启动。这避开 rclpy 环境中常见的 fork 安全问题,并保证进程终止是显式的。专用 stop 工具负责清理:先有界等待,再在必要时强制终止,以维持可预期的系统状态。长时能力因此在运行时可观测、可控制,而不是藏在临时进程管理逻辑后面。
B. 工具派生
Agentic 系统里的接口漂移,常常来自手工包装:工具签名和机器人消息异步演化,产生冗余集成代码。实践中,增加或修改机器人能力往往要反复改包装,即便底层改动很小。时间一长,这些手写接口很难在各项能力之间保持一致。RoboNeuron 用基于 schema 的派生,直接从 ROS 消息和接口定义生成工具签名。Agent 侧 schema 随 API 变化与机器人 I/O 保持同步;新能力走同一条派生路径,而不必为每个接口单独写包装。
系统解析 ROS 消息定义以解析字段(含嵌套结构与数组),并构造带类型、内建校验的工具参数 schema。工具调用通过把已校验参数递归映射到消息字段,转换成 ROS 消息。每个派生工具绑定到指定 topic 上的 publisher,调用结果是确定性的消息投递。接口还支持按指定步长时长发布短指令序列,从而在保持 schema 一致的同时做简单的脚本化运动。消息级能力因此更容易跨任务复用:即便底层机器人消息类型不同,Agent 始终面对稳定的工具表面。当前实现聚焦经 topic 的消息级暴露,覆盖评测所需的低延迟原语。算法 1 概括了这条从 ROS 消息解析、类型化 schema 构造到校验调用与消息发布的流水线。
算法 1 基于 schema 的工具派生与 ROS 消息调用
输入:消息 schema S,发布端点 e(topic / 类型),工具名 n
输出:已暴露工具 T
- 解析 S 并解析字段(含嵌套字段与数组字段)。
- 由解析后的字段构造工具参数 schema Σ。
- 构造编码器 E : Σ → message,并把 publisher P 绑定到端点 e。
- 将工具 T ≜ (n, Σ, E, P) 注册到工具注册表。
- 每次调用:按 Σ 校验参数,编码 m ← E(args),经 P 下发 m。
C. PIC 模块
闭环执行通过感知—推理—控制(PIC)组合实现。三个模块职责清晰,经数据面上基于 topic 的流连接,形成可复用的执行契约。契约很简单:视觉观测从感知流向推理,动作向量从推理流向控制,可执行的机器人指令由控制器发出。契约固定后,可以更换推理模块的内部实现,而不必改周围的感知或控制接口。
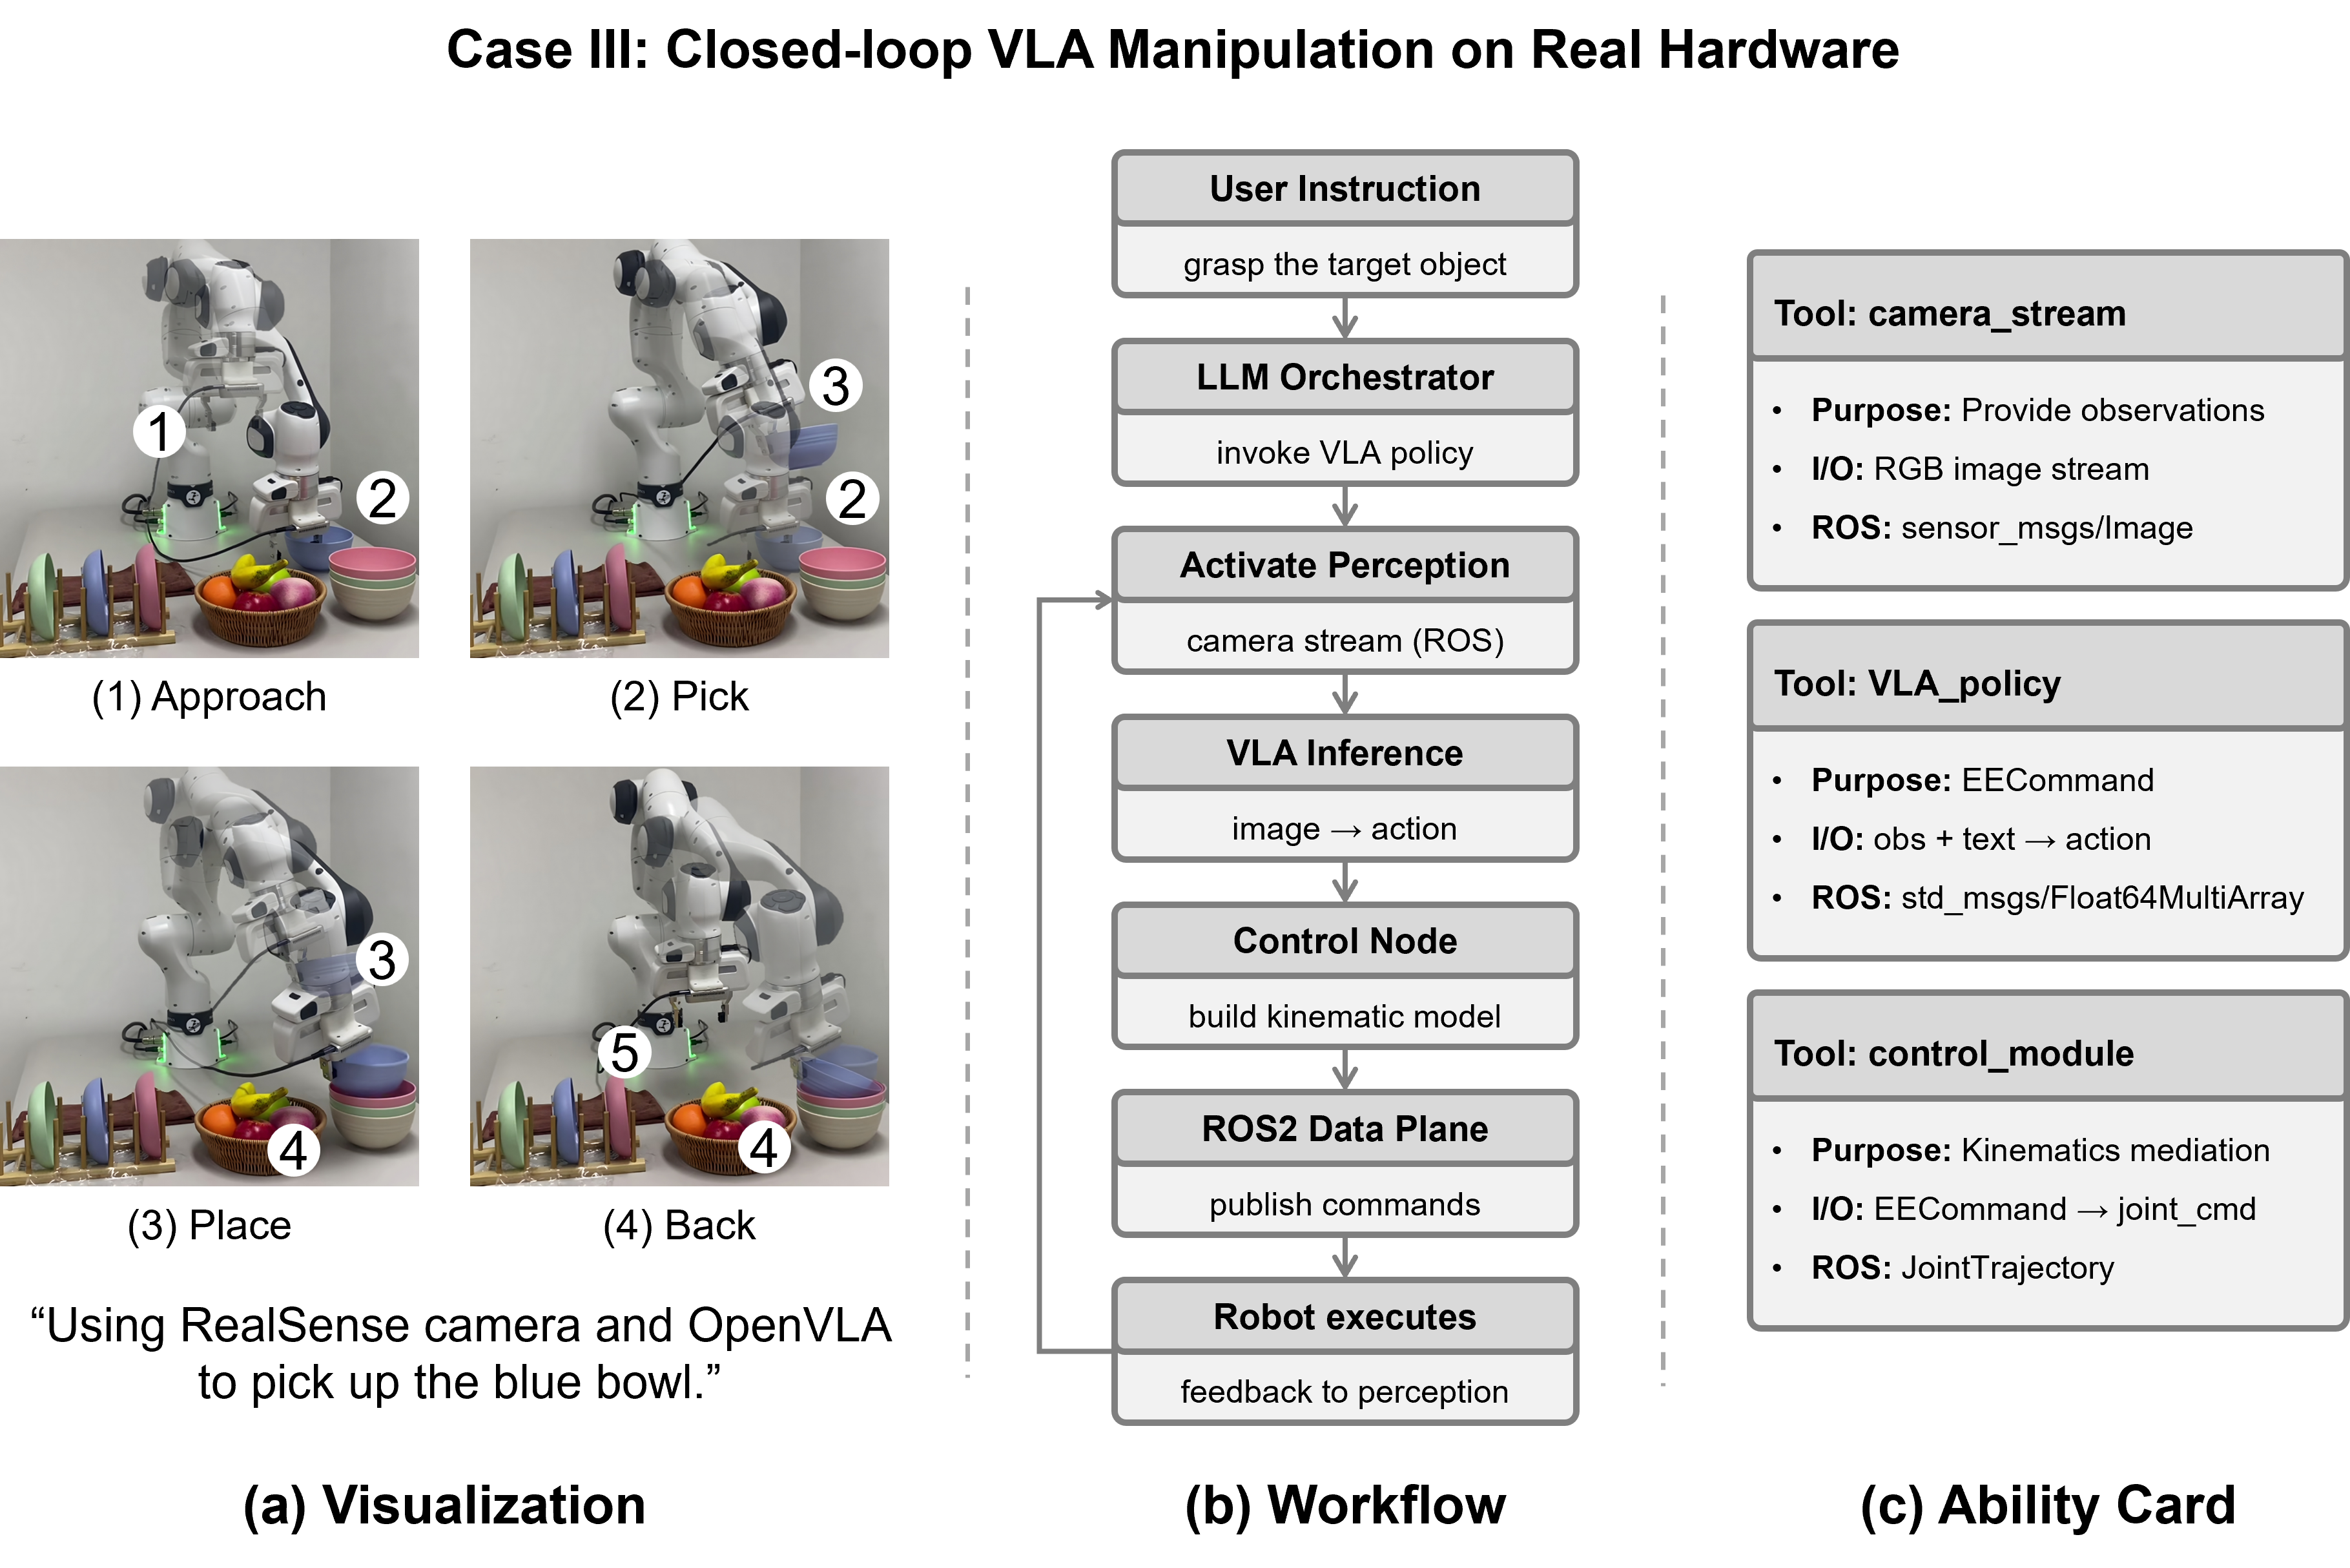
感知模块把环境数据转成可订阅的视觉流。来源可以是相机驱动或仿真器接口,持续向数据面发布 sensor_msgs/Image。该模块只做采集与格式化,不含推理或动作生成。推理模块位于稳定推理边界内,订阅图像 topic,把帧转成模型所需格式。给定当前指令,它查询所选 VLA 后端,并在固定语义契约下产出动作:6 自由度末端位姿增量(位置与姿态)加上夹爪指令。在 ROS2 数据面上传输时,该动作被展平为向量,以 std_msgs/Float64MultiArray 发布。传输格式保持简单,同时不同推理实现之间的动作语义保持稳定。
控制模块订阅该 topic,并按同一动作契约解释向量,而不是把它当成任意数值数组。初始化时,控制器解析 URDF(为效率省略视觉与碰撞元素)以建立运动学链,并同时订阅动作 topic 与关节状态反馈。利用当前关节状态,先经正运动学计算当前末端位姿,再把预测的增量动作作用上去得到目标位姿,然后以当前关节状态为初值求解逆运动学(IK)。指令最终按运行时配置,以关节空间轨迹或状态发出。控制器只依赖固定动作契约和 ROS topic 绑定,因此 VLA 后端或推理运行时在稳定边界内变化时,控制侧逻辑可以复用。
D. 推理切换
RoboNeuron 把 VLA 专用逻辑限制在推理边界内,以实现保持拓扑的切换。推理模块通过模型包装注册表选择 VLA 后端,检查点可在启动时指定,或经项目配置解析。运行时与加速设置在初始化时经同一边界注入。当前原型覆盖 OpenVLA、OpenVLA-OFT 与 π₀ 后端,把 SGLang 作为可选服务运行时,以及基于 FastV 的加速预设。这些选项的内部实现、服务逻辑和优化行为不同,但都接在同一运行时抽象下。
这些内部配置不改变外部 I/O 契约:输入仍是固定的图像,输出仍是基于向量的动作。因此切换 VLA 后端或加速设置,不必改感知或控制模块,也不破坏底层 topic 连接。系统其余部分继续看到同一个图像 topic、同一个动作 topic,以及同样的下游控制器行为。这种模块化减少重复集成,并保证跨模型对比不会被系统接线变化混淆。
算法 2 闭环 PIC 编排,以及保持拓扑的推理切换
输入:指令 τ,topics (t_img, t_act, t_cmd),后端选择 b,加速预设 p
- 在 t_img 上启动感知;启动控制,消费 t_act 并发布 t_cmd。
- 以 (b, p) 启动推理:订阅 t_img,把动作发布到 t_act。
- Agent 监控进度,并可通过 stop 工具请求终止。
- 若请求从 (b, p) 切换到 (b', p'):
- 停止推理。
- 用同一组 (t_img, t_act),以 (b', p') 重新启动推理。
- 结束切换分支。
- 停止推理、停止控制、停止感知。
E. 工作流
系统支持两种主要工作流。直接工作流中,Agent 用已校验参数调用消息发布工具,触发即时的一次性效果。这条路径绕过 VLA 推理模块,适合高频原语或定时指令序列。闭环工作流中,Agent 初始化 PIC 模块,建立从视觉感知到动作生成再到关节控制的连续数据流。感知模块提供视觉流,推理模块在稳定边界内生成动作,控制模块经基于 URDF 的运动学执行这些动作。两条工作流共享同一编排表面,差别在于执行是即时、消息驱动的,还是持久、流驱动的。若需要更换 VLA 后端或加速预设,Agent 可以在感知与控制模块继续运行的情况下,用新配置重启推理模块,整体系统拓扑保持不变。算法 2 给出了这一闭环编排过程及对应的、保持拓扑的推理切换例程。
IV. 实验
A. 实验设置
我们把 RoboNeuron 作为 Agentic VLA 部署的中间层基础设施来评估。实验聚焦引言中指出的工程角色:可扩展的接口桥接、长时行为的模块化组织,以及在后端侧实现之间保持拓扑的切换。评估分两部分。Case I–III 是面向机制的案例,验证统一工具接口、两条执行路径,以及仿真与真机上的显式生命周期控制。Case IV 是受控基准,在周围执行拓扑固定的前提下,研究稳定推理边界内部的后端/运行时变化。
所有实验都遵循第 III 节的两种执行模式。直接路径中,工具调用被校验、编码,并作为确定性的 ROS 2 消息发布,做一次性执行。闭环路径中,PIC 模块作为持久 ROS 2 节点运行,并由 Agent 侧工具调用显式启动、停止和重启。这样可以在同一编排表面下同时考察即时的消息驱动行为,以及更长的流驱动行为,而不是把它们当成两套控制系统。
实验覆盖仿真与物理硬件。仿真中研究多平台底盘控制与单臂执行栈,以验证直接工具调用和执行侧控制适配。真机上把 RoboNeuron 部署到 FR3 机械臂,做视觉引导抓取,重点是运行时语义,尤其是持久闭环执行的显式生命周期控制。后端切换与加速分析使用 LIBERO 基准,具体为 LIBERO-Spatial、LIBERO-Object、LIBERO-Goal 和 LIBERO-Long。每个套件含 10 个任务,每个任务评估 50 个 episode。
Case IV 包含两项互补的基准研究。第一项考察 OpenVLA-OFT 的剪枝变体:只改推理模块内的剪枝预设,评测套件其余部分保持固定。第二项通过单步推理延迟考察 OpenVLA 的运行时与剪枝变体,在引入额外运行时变化时隔离推理侧效率变化。这一设计把「固定服务形态下的任务级对比」与「带运行时变化的推理级效率对比」分开,同时外部观测/动作契约保持不变。
B. 案例研究(Case I–III)
以下案例考察的是 RoboNeuron 的核心机制,而不是任务级排行榜成绩。重点是:机器人能力能否在统一接口下暴露,不同执行模式能否经同一运行时层编排,以及长时闭环行为能否被显式、安全地管理。
1) Case I:多平台直接工具调用
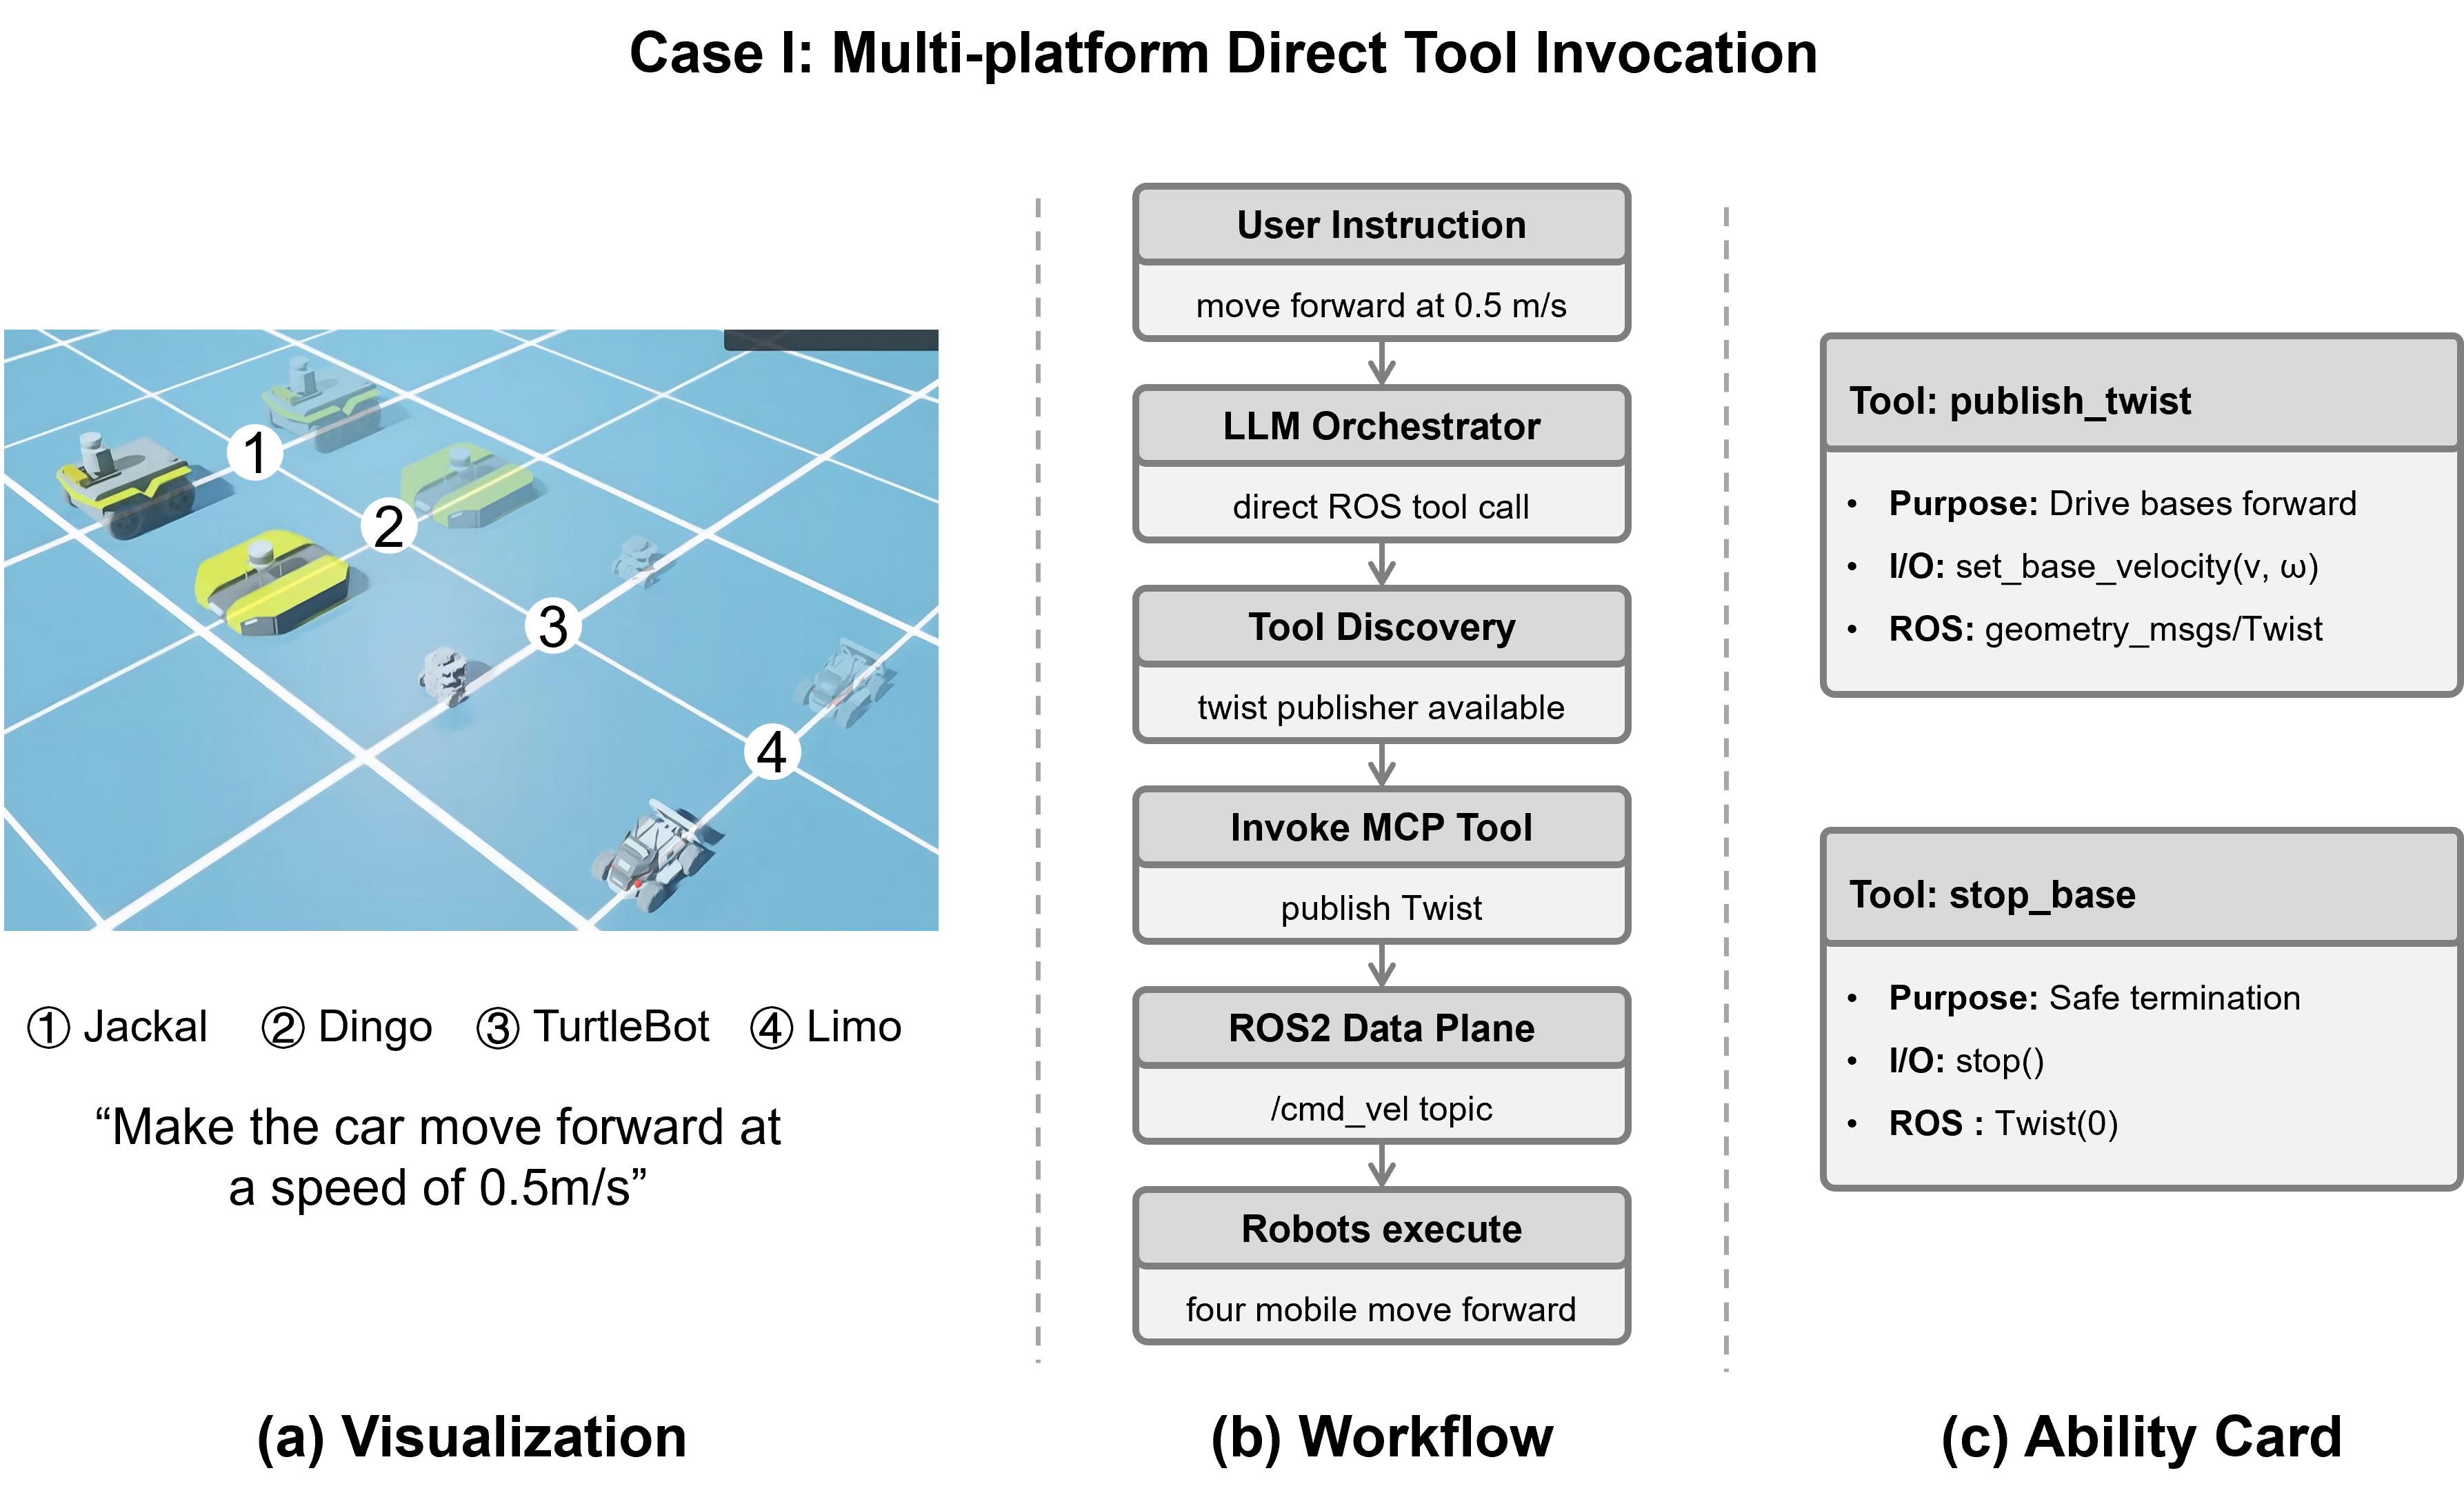
首先在仿真中考察直接路径:单个 Agent 指挥多个移动平台。该案例强调统一工具表面下的接口复用:同一个结构化速度指令工具可以绑定到不同平台的控制器,而不必为每台机器人单独写包装。RoboNeuron 把每次工具调用转换成数据面上的指令消息,提供直接、低开销的控制路径。图 3 展示了从工具发现、MCP 调用到 ROS2 指令发布和多平台执行的流程。
2) Case II:经统一能力接口的单臂执行栈
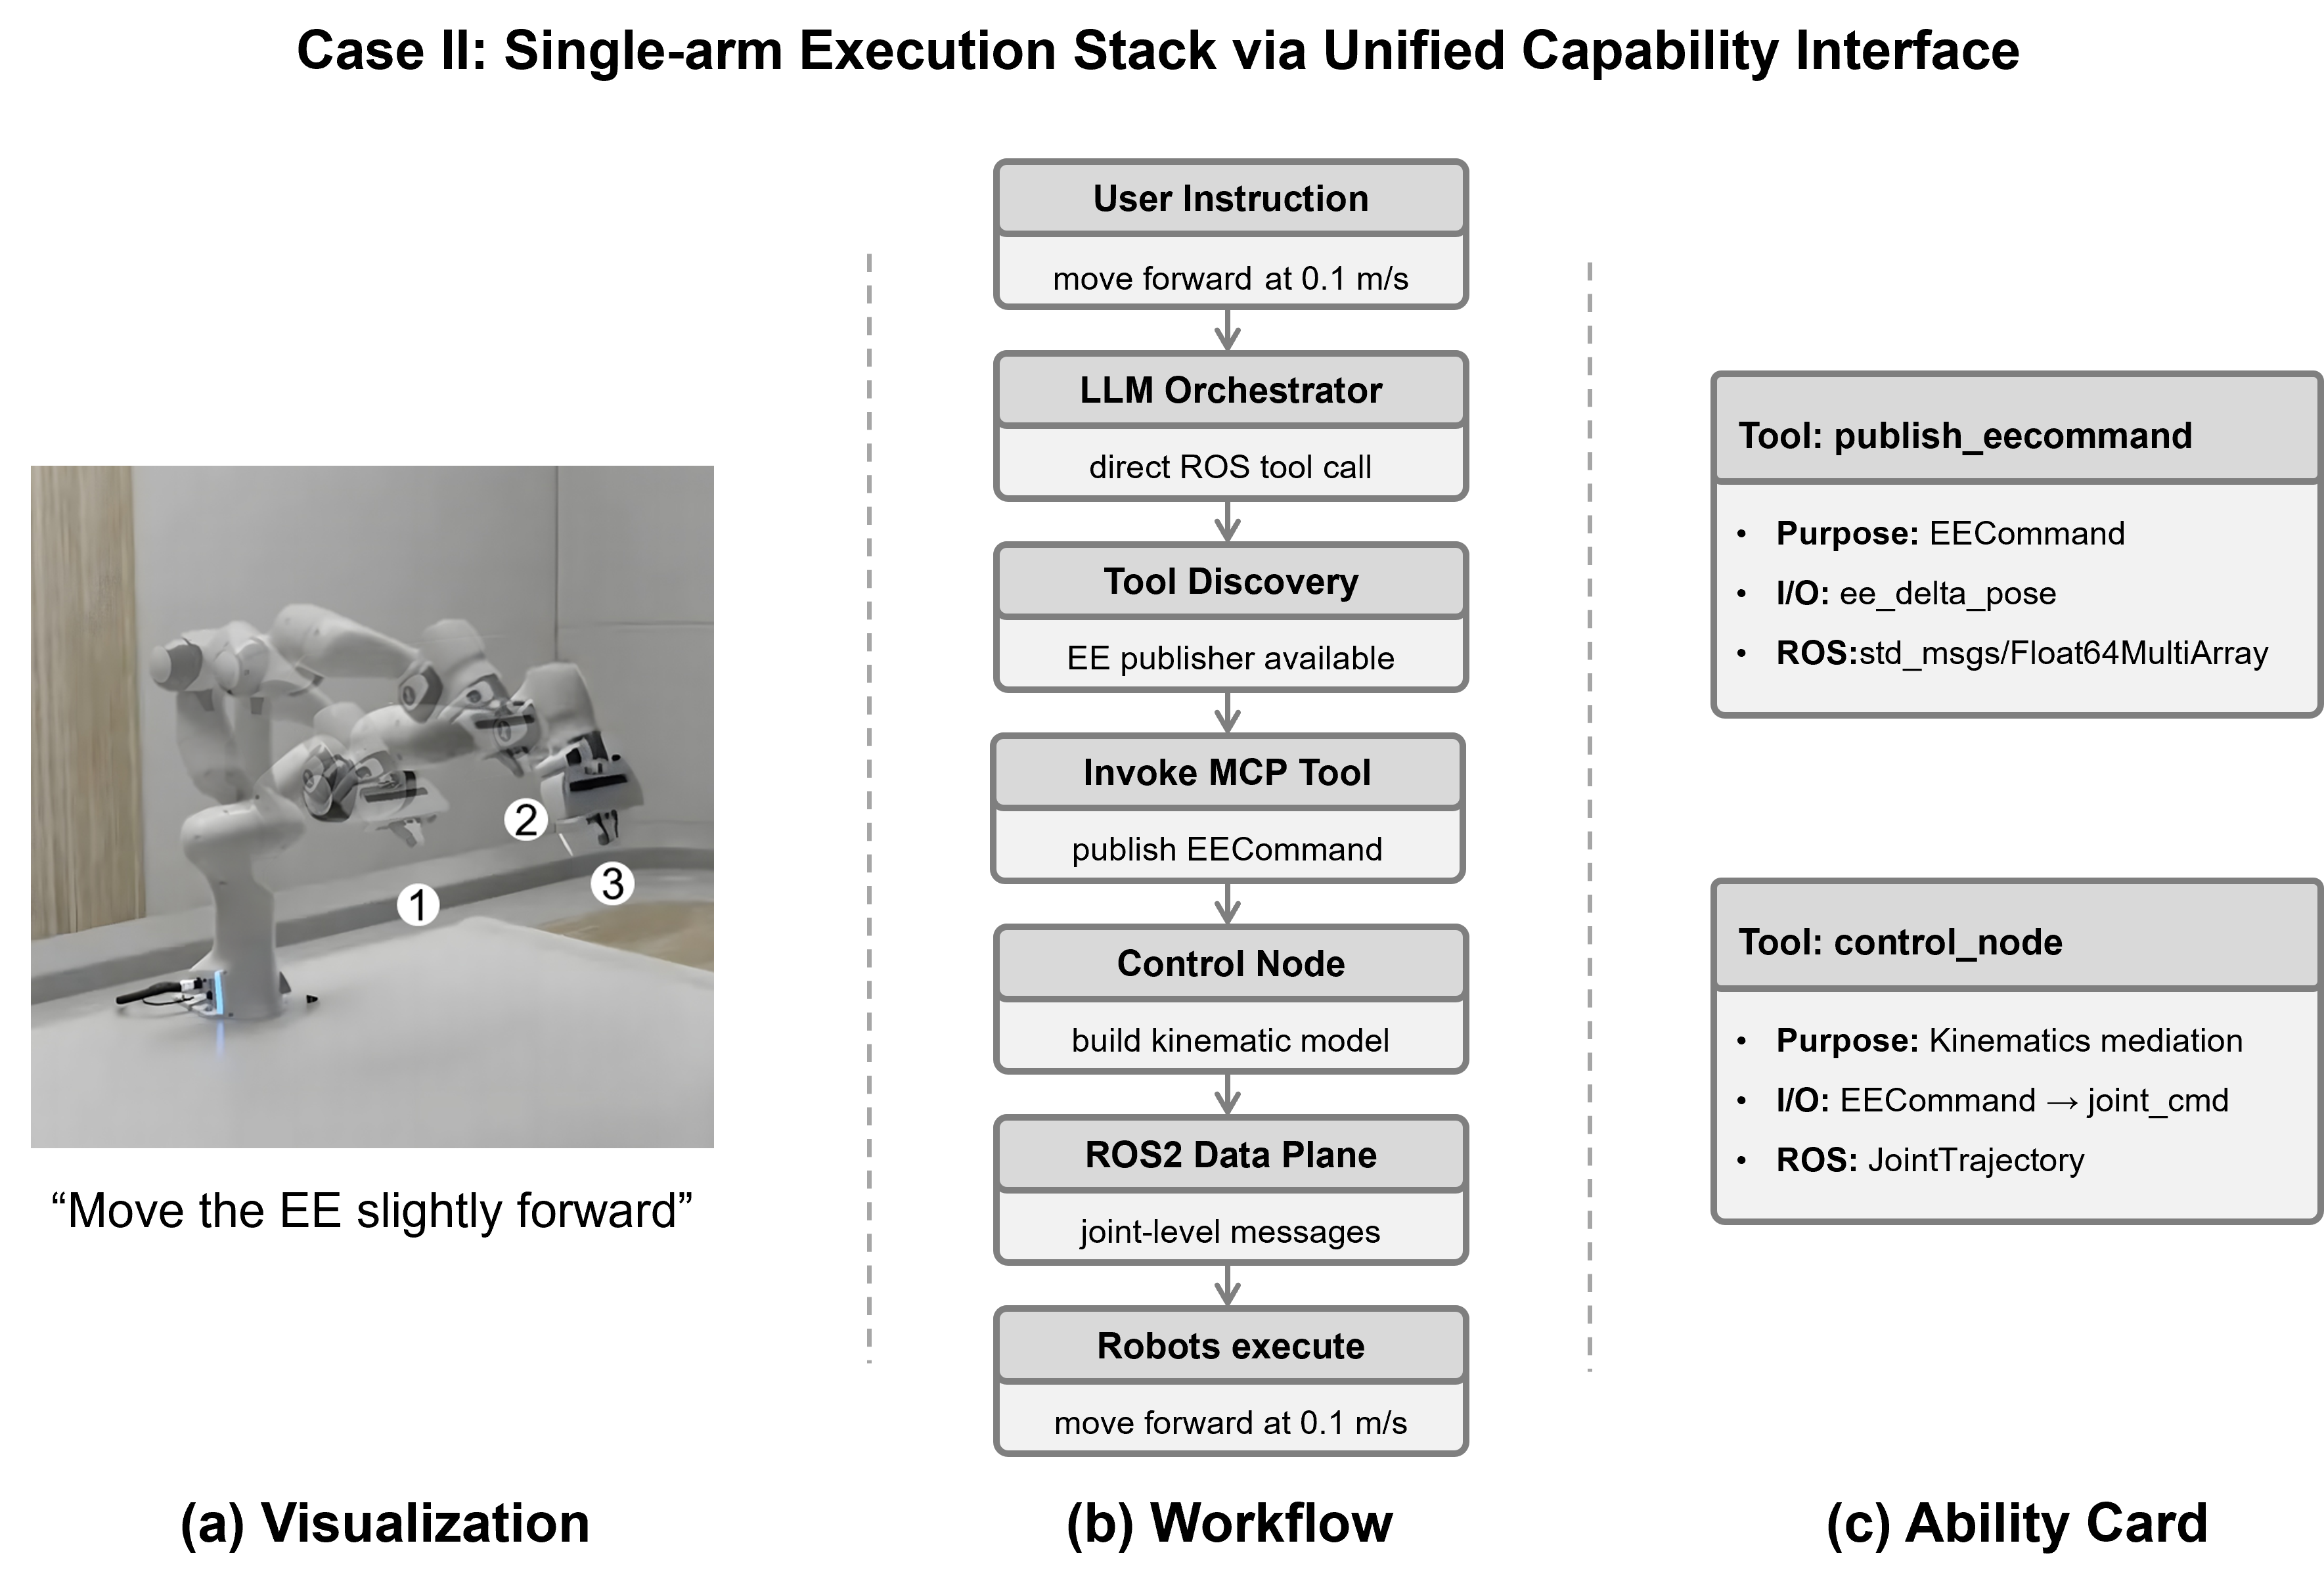
接下来在仿真单臂设置中验证执行栈,表明同一套面向 Agent 的接口既能覆盖消息级能力暴露,也能覆盖控制侧适配。直接路径中,Agent 调用映射到机器人 I/O 的结构化工具,例如关节目标或轨迹。为支持特定本体约束,控制模块在运行时从 URDF 构造运动学链,把高层末端指令转换成可执行的关节空间指令,经 ROS2 下发。调用接口保持稳定,执行侧逻辑处理机器人特定的控制细节。图 4 展示这一单臂执行栈,包括直接工具调用、控制侧中介,以及 ROS2 关节级指令执行。
3) Case III:真机上的闭环 VLA 操作
为验证真机上的闭环执行,我们把 RoboNeuron 部署到 FR3 机械臂,做视觉引导抓取。Agent 初始化一项 PIC 能力:感知模块推送图像,推理模块在稳定边界内产出动作,控制模块把可执行指令下发到物理机器人。本案例的重点不是大规模任务统计,而是运行时语义:闭环行为通过显式生命周期控制被启动、监督和终止,而不是留成无人管理的后台进程。图 5 同时给出闭环执行链,以及在显式生命周期管理下的一段代表性 FR3 抓取序列。
C. Case IV:保持拓扑的切换与加速集成
Case IV 评估 RoboNeuron 能否在不改变周围执行拓扑的情况下变化后端侧实现。整个研究中,观测流、动作传输格式、下游控制适配器以及 ROS2 topic 绑定都保持固定。所有变化都限制在稳定边界内的推理模块,因此性能差异可以归因于后端侧变化,而不是预处理、控制器接线或外部系统重构。
a) OpenVLA-OFT 剪枝变体
第一项研究测量建立在 OpenVLA-OFT 之上、仅剪枝的变体的任务成功率。服务形态固定,只变化推理模块内基于 FastV 的剪枝预设。表 I 报告四个 LIBERO 套件上的成功率,以及相对 OpenVLA-OFT 基线的、仅剪枝的归一化推理加速。该实验用于检验:在不改周围感知或控制流水线的固定套件下,中等程度的模型侧变化能否被比较。
表 I
LIBERO 成功率(%)以及相对 OpenVLA-OFT、仅剪枝的归一化推理加速。结果报告在 LIBERO-Spatial、LIBERO-Object、LIBERO-Goal 与 LIBERO-Long 上。P25/P50/P75 表示基于 FastV 的剪枝比例。 原文表
| 方法 | 成功率(%,Δ) | 加速(×) | |||
|---|---|---|---|---|---|
| Spatial | Object | Goal | Long | ||
| OpenVLA-OFT | 98.6 (−) | 97.6 (−) | 97.2 (−) | 95.8 (−) | 1.00 |
| RoboNeuron + P25 | 98.8(↑0.2) | 98.0(↑0.4) | 97.6(↑0.4) | 94.4(↓1.4) | 1.03 |
| RoboNeuron + P50 | 99.2(↑0.6) | 98.4(↑0.8) | 96.8(↓0.4) | 94.4(↓1.4) | 1.17 |
| RoboNeuron + P75 | 98.4(↓0.2) | 89.8(↓7.8) | 96.6(↓0.6) | 89.2(↓6.6) | 1.58 |
b) OpenVLA 的运行时与剪枝变体
第二项研究测量 OpenVLA 上的单步推理延迟。与表 I 不同,这里除剪枝外还引入运行时变化。具体比较基线 OpenVLA 路径、RoboNeuron 集成开销、基于 SGLang 的服务,以及带运行时增强的剪枝变体。图 6 报告 RTX 4090 上的延迟与归一化加速。该实验用于在带运行时变化的配置下隔离推理效率趋势,而不是在固定服务栈下比较任务级成功率。
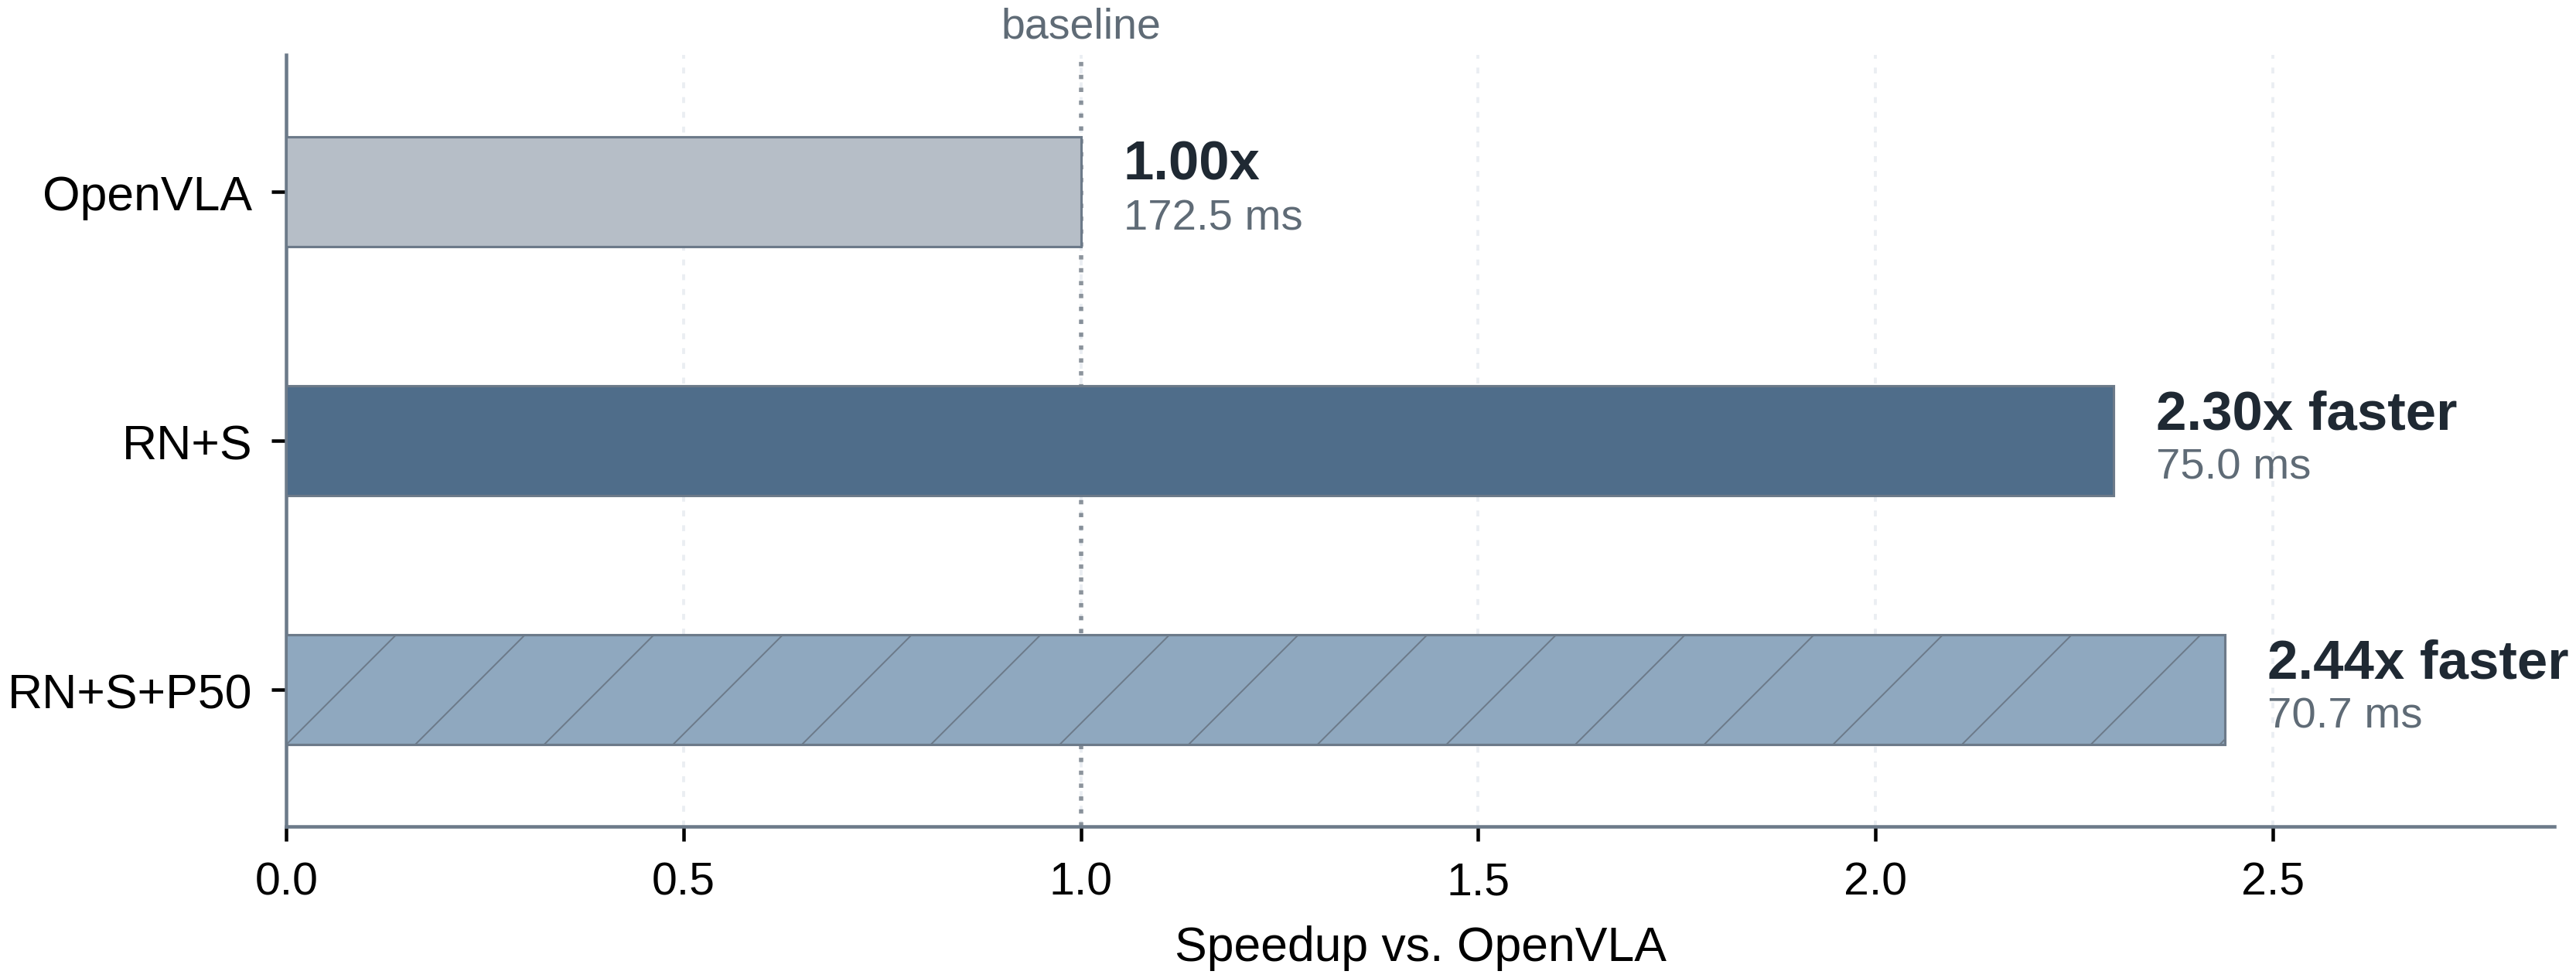
两项研究合在一起表明:RoboNeuron 支持在保持同一外部观测/动作契约、以及同一周围系统拓扑的前提下,对不同推理实现做受控比较。
D. 小结与局限
这些实验中,RoboNeuron 在统一接口下同时支持直接工具调用和 PIC 闭环执行。仿真案例表明机器人能力可以在不同执行设置中被暴露和复用;真机案例表明持久闭环行为可以通过显式生命周期控制来管理。基准研究进一步表明,后端侧变体可以在稳定推理边界内比较,而不必改变周围拓扑。
同时,评估仍然聚焦机制验证。真机研究强调可行性与运行时语义,而不是大规模统计性能。当前原型也聚焦基于 topic 的能力暴露和向量动作传输格式。把同样的想法扩展到更广的 ROS 接口类型和更多样的硬件设置,仍是未来工作。
V. 结论
本文介绍了 RoboNeuron:一层为 VLA 部署而连接 Agent 工具调用与机器人中间件的中间件基础设施。通过双平面架构把语义与传输分开,它提供统一的 MCP 工具接口,结构化工具直接从机器人 schema 派生,从而减少面向 Agent 的签名与机器人 I/O 之间的接口漂移。系统提供两条执行路径:低延迟原语用直接路径,长时行为用带显式生命周期管理的闭环路径。RoboNeuron 还把 VLA 的可变性限制在稳定推理边界内,使后端和加速预设可以切换,而不改变周围的感知与控制拓扑。仿真与硬件结果表明,这些机制针对 Agentic 机器人在可扩展性、系统组织和后端演化上的实际挑战。未来工作将把接口覆盖扩展到 topic 暴露之外,并在更多部署设置中拓宽对延迟与硬件性能的评估。
参考文献
- M. Ahn et al., “Do As I Can, Not As I Say: Grounding Language in Robotic Affordances,” arXiv:2204.01691, 2022.
- J. Liang et al., “Code as Policies: Language Model Programs for Embodied Control,” ICRA 2023. arXiv:2209.07753.
- I. Singh et al., “ProgPrompt: Generating Situated Robot Task Plans using Large Language Models,” arXiv:2209.11302, 2022.
- M. Ahn et al., “AutoRT: Embodied Foundation Models for Large Scale Orchestration of Robotic Agents,” arXiv:2401.12963, 2024.
- P. Liu et al., “OK-Robot: What Really Matters in Integrating Open-Knowledge Models for Robotics,” arXiv:2401.12202, 2024.
- W. Huang et al., “Inner Monologue: Embodied Reasoning through Planning with Language Models,” arXiv:2207.05608, 2022.
- W. Huang et al., “VoxPoser: Composable 3D Value Maps for Robotic Manipulation with Language Models,” arXiv:2307.05973, 2023.
- A. Brohan et al., “RT-1: Robotics Transformer for Real-World Control at Scale,” arXiv:2212.06817, 2022.
- A. Brohan et al., “RT-2: Vision-Language-Action Models Transfer Web Knowledge to Robotic Control,” arXiv:2307.15818, 2023.
- M. J. Kim et al., “OpenVLA: An Open-Source Vision-Language-Action Model,” arXiv:2406.09246, 2024.
- M. J. Kim, C. Finn, and P. Liang, “Fine-Tuning Vision-Language-Action Models: Optimizing Speed and Success,” arXiv:2502.19645, 2025.
- K. Black et al., “π₀: A Vision-Language-Action Flow Model for General Robot Control,” arXiv:2410.24164, 2024.
- Physical Intelligence et al., “π₀.₅: A Vision-Language-Action Model with Open-World Generalization,” arXiv:2504.16054, 2025.
- Physical Intelligence et al., “π₀.₆: A VLA That Learns From Experience,” arXiv:2511.14759, 2025.
- A. O’Neill et al., “Open X-Embodiment,” ICRA 2024. arXiv:2310.08864.
- W. Guan, Q. Hu, A. Li, and J. Cheng, “Efficient Vision-Language-Action Models for Embodied Manipulation: A Systematic Survey,” arXiv:2510.17111, 2025.
- S. Macenski et al., “Robot Operating System 2: Design, Architecture, and Uses In the Wild,” Science Robotics, 2022. doi.
- D. Coleman et al., “Reducing the Barrier to Entry of Complex Robotic Software: a MoveIt! Case Study,” arXiv:1404.3785, 2014.
- S. Macenski et al., “The Marathon 2: A Navigation System,” IROS 2020. arXiv:2003.00300.
- M. Iovino et al., “A Survey of Behavior Trees in Robotics and AI,” Robotics and Autonomous Systems, 2022. arXiv:2005.05842.
- N. Ando et al., “RT-Middleware: Distributed Component Middleware for RT (Robot Technology),” IROS 2005.
- “Model Context Protocol (MCP) Specification,” modelcontextprotocol.io/specification.
- kakimochi, “ros2-mcp-server,” GitHub.
- L-CAS, “ros2_mcp,” GitHub.
- Ronghao Dang, Jiayan Guo, et al., “RynnBrain: Open Embodied Foundation Models,” arXiv:2602.14979, 2026. 原文引用条目写作 RynnRCP。
- H. Tan et al., “RoboOS: A Hierarchical Embodied Framework for Cross-Embodiment and Multi-Agent Collaboration,” arXiv:2505.03673, 2025.
- L. Zheng et al., “SGLang: Efficient Execution of Structured Language Model Programs,” arXiv:2312.07104, 2023.
- L. Chen et al., “An Image is Worth 1/2 Tokens After Layer 2: Plug-and-Play Inference Acceleration for Large Vision-Language Models,” arXiv:2403.06764, 2024. FastV。
- B. Liu et al., “LIBERO: Benchmarking Knowledge Transfer for Lifelong Robot Learning,” arXiv:2306.03310, 2023.