机器人本体
按形态浏览常见机器人平台:人形、半人形、四足。图片优先,点击进入相关笔记。
人形 / 半人形
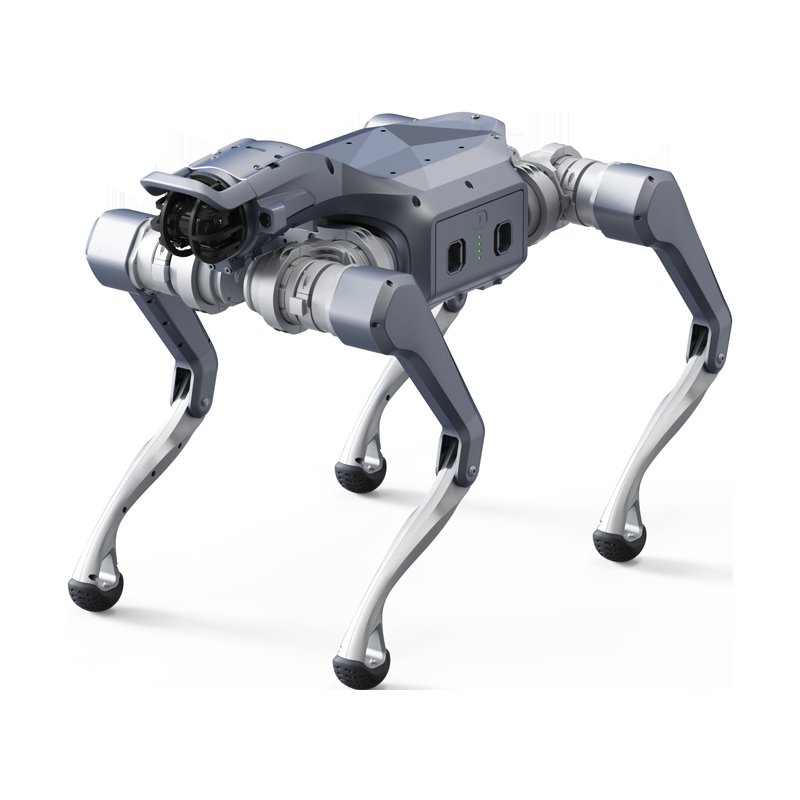 Humanoid
Unitree · G1
Unitree G1
全身人形平台,适合 GR00T / Isaac 端到端工作流与真机部署实践。
查看 G1 教程 →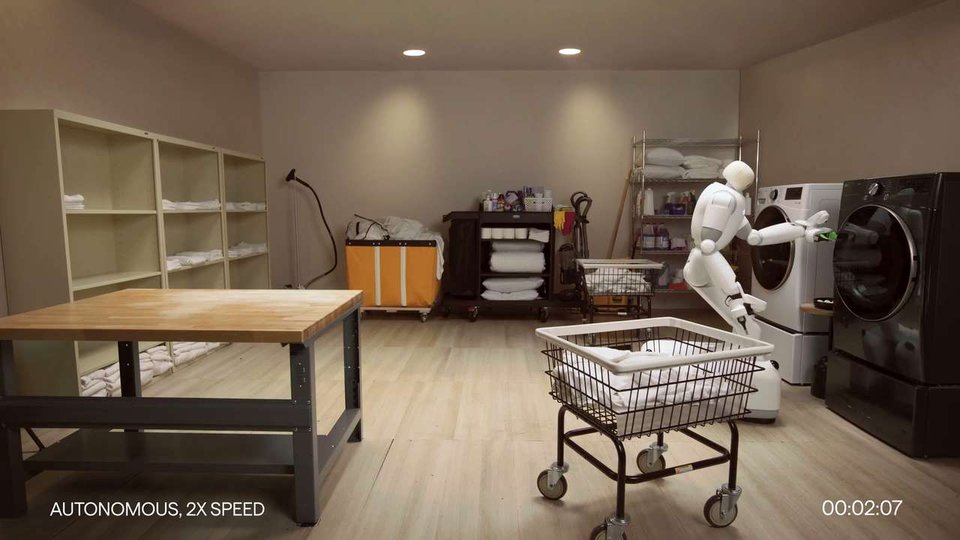 Semi-humanoid
Dyna Robotics · Taku
Dyna Taku
面向端到端工作流的半人形物理智能体,强调可教性与小时级无干预。
阅读 Dyna-2.1 →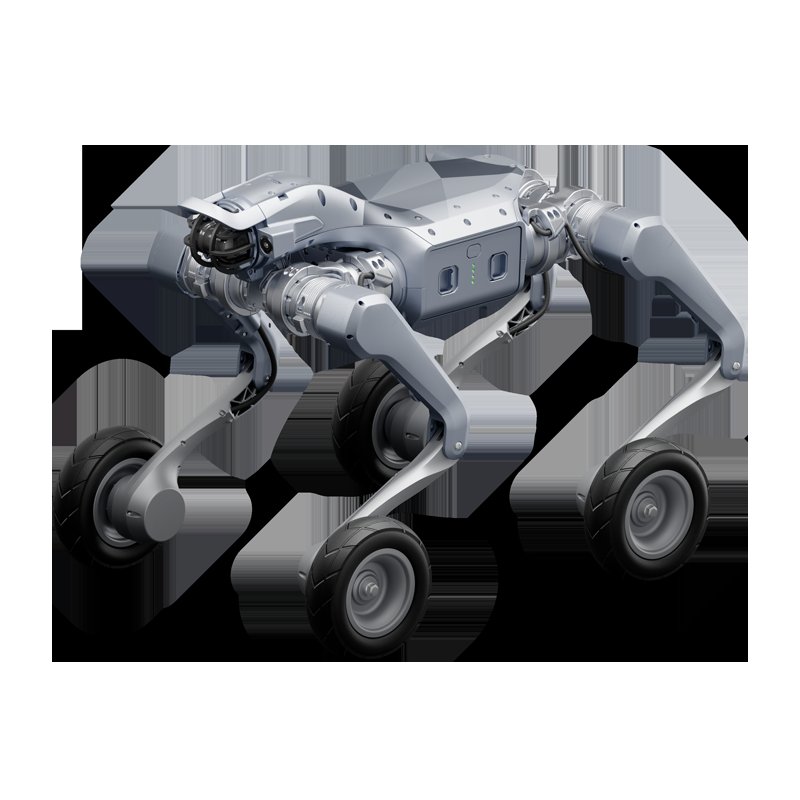 Humanoid
Unitree · H1
Unitree H1
更大尺寸的全尺寸人形平台,常用于运动控制与全身策略研究。
笔记待补充四足
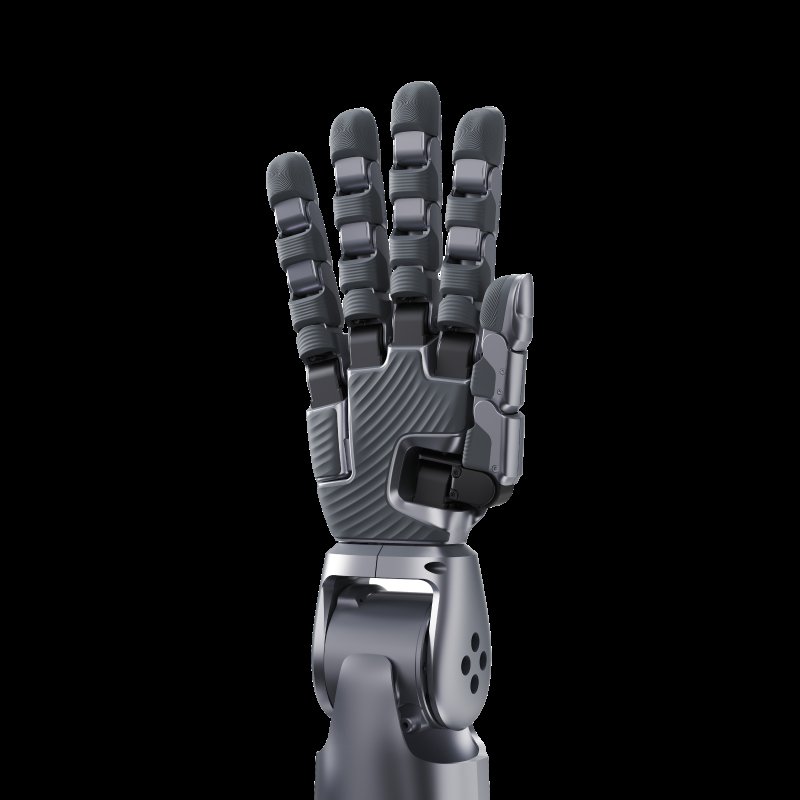 Quadruped
Unitree · Go2
Unitree Go2
消费级四足平台,常作为感知、导航与低成本具身实验载体。
笔记待补充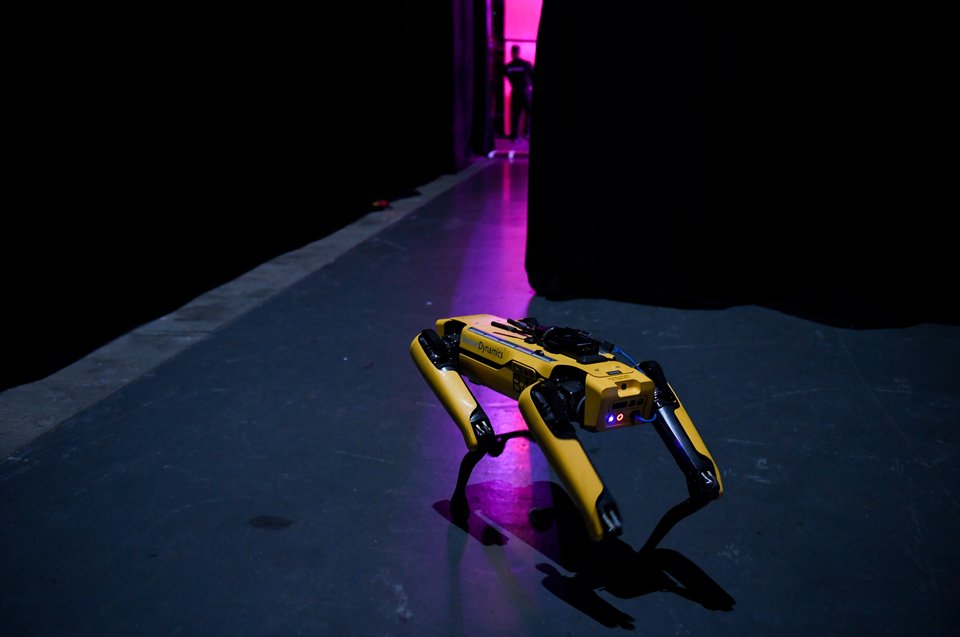 Quadruped
Boston Dynamics · Spot
Spot
工业巡检四足代表机型,稳定行走与载荷扩展是其典型能力。
笔记待补充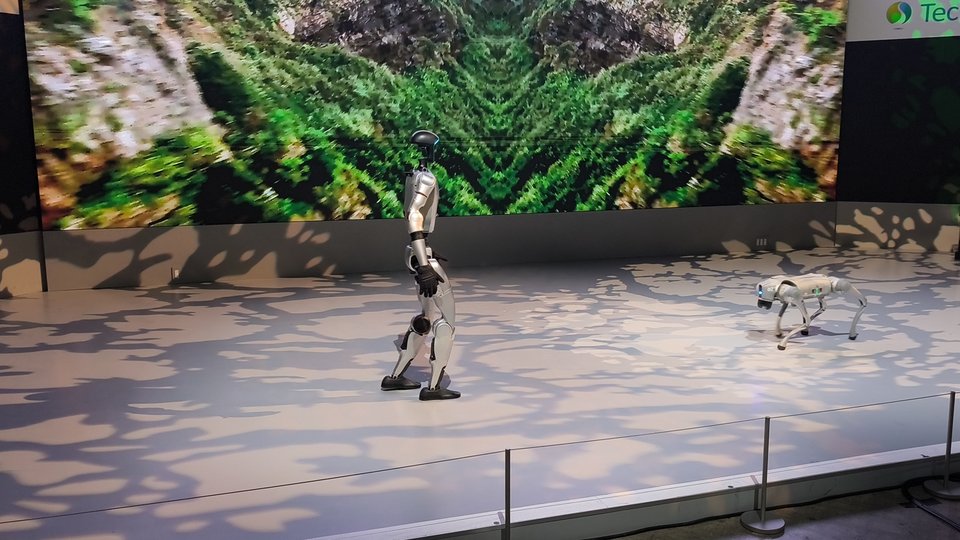 Gallery
Field photo · G1
G1 展会实拍
Japan Mobility Show 上的 G1 实物照片,用于对照官方渲染图与真机外观。
回到 G1 教程 →