G1 介绍与安全
中文译本 · 原文 G1 介绍与安全
在接触实体 Unitree G1 之前,先过一遍遥操作、录数据和策略部署各自要用的安全检查点。
这是工作流指南,不是 Unitree G1 的操作手册。上电、下电、急停、恢复、维护和实验室安全审批,以厂家文档和你们自己的机器人安全规程为准。从 Unitree G1 Developer Guide 开始。硬件连接和 Thor 布置见本课和真机总览。
- 在遥操作、录制、部署之前过安全检查点。
- 把物理工位布置成适合采集的样子。
安全规程
G1 质量大、肢体在动。操作不当会伤到人,也会损坏机器和工位。安全规程没有例外。
每次开跑前
- 清掉工位上多余的物体和障碍。
- 核对桌子和任务物体的位置。
- 线缆走线不要绊到机器人运动。
- 始终至少有一个人能触发已批准的外部停止或中止手段。
- 旁观者站在机器人可达范围之外。
停止与中止
Unitree G1 没有内置急停按钮。本教程里的安全控制器可以停掉运动,但不能完全代替急停。
遥操作或部署中要停机时,按这个顺序:
- 先关掉控制。 把当前安全控制器的
blend_ratio设为0.0。具体命令见遥操作课和部署课。 - 再停 ROS launch。 在跑 launch 的终端按 Ctrl+C,等进程干净退出。
- 拔以太网只作为最后手段。 前两步之后机器人仍异常,再拔掉 G1 和 Thor 之间的以太网,切断电机指令。
能不拔网线就不要在控制器还开着时拔。先停栈,安全控制器才有机会平滑降下来。
上电、下电、恢复和紧急行为用厂家规程。不要把本课程当成这些规程的依据。
操作中
- 自主运行时,手和身体不要伸进机器人的活动工位。
- 策略部署期间始终看着机器人。
- 试新策略时先用慢速。
- 行为异常时立刻触发已批准的停止或中止手段。不要试图用手按住机器人。
机器人接线
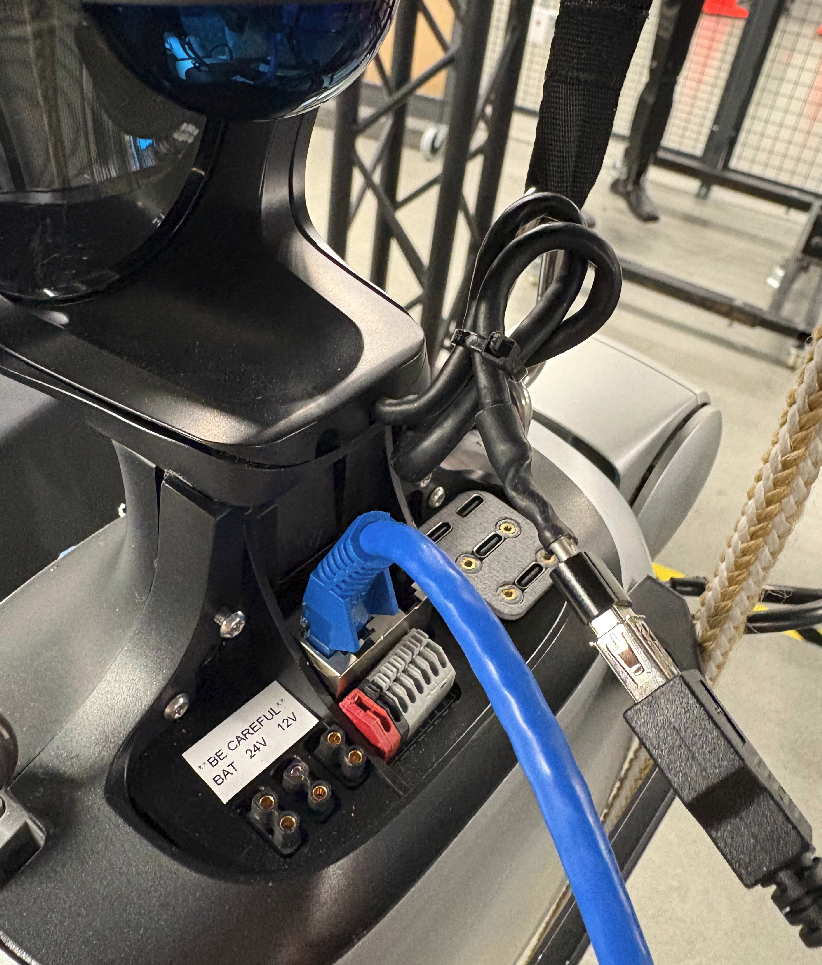
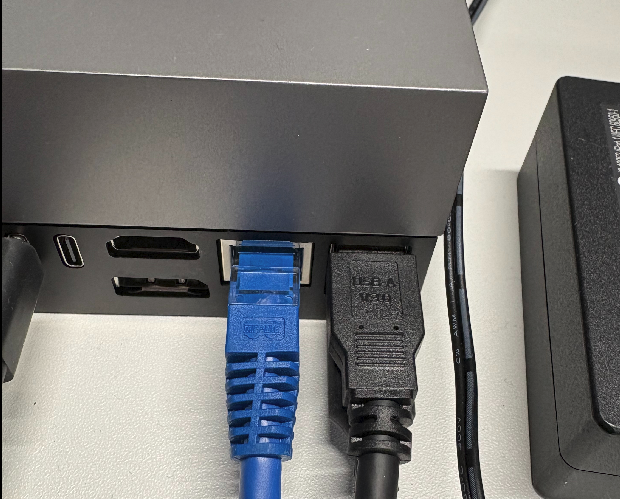
用两根线把 Thor 接到 G1:
- 头部 RealSense 到 Thor 的 USB。
- G1 到 Thor 的直连以太网,用于网络通信。
Thor 背包把 RealSense 直接插到 Thor;外置 Thor 多半需要 USB 延长线。以太网必须是 G1 和 Thor 直连,不要经过交换机,也不要用 USB 转以太网。
工位
本课程是桌面抓放:机器人用左手拿起红苹果,放到白盘子上。按下面的图布置。
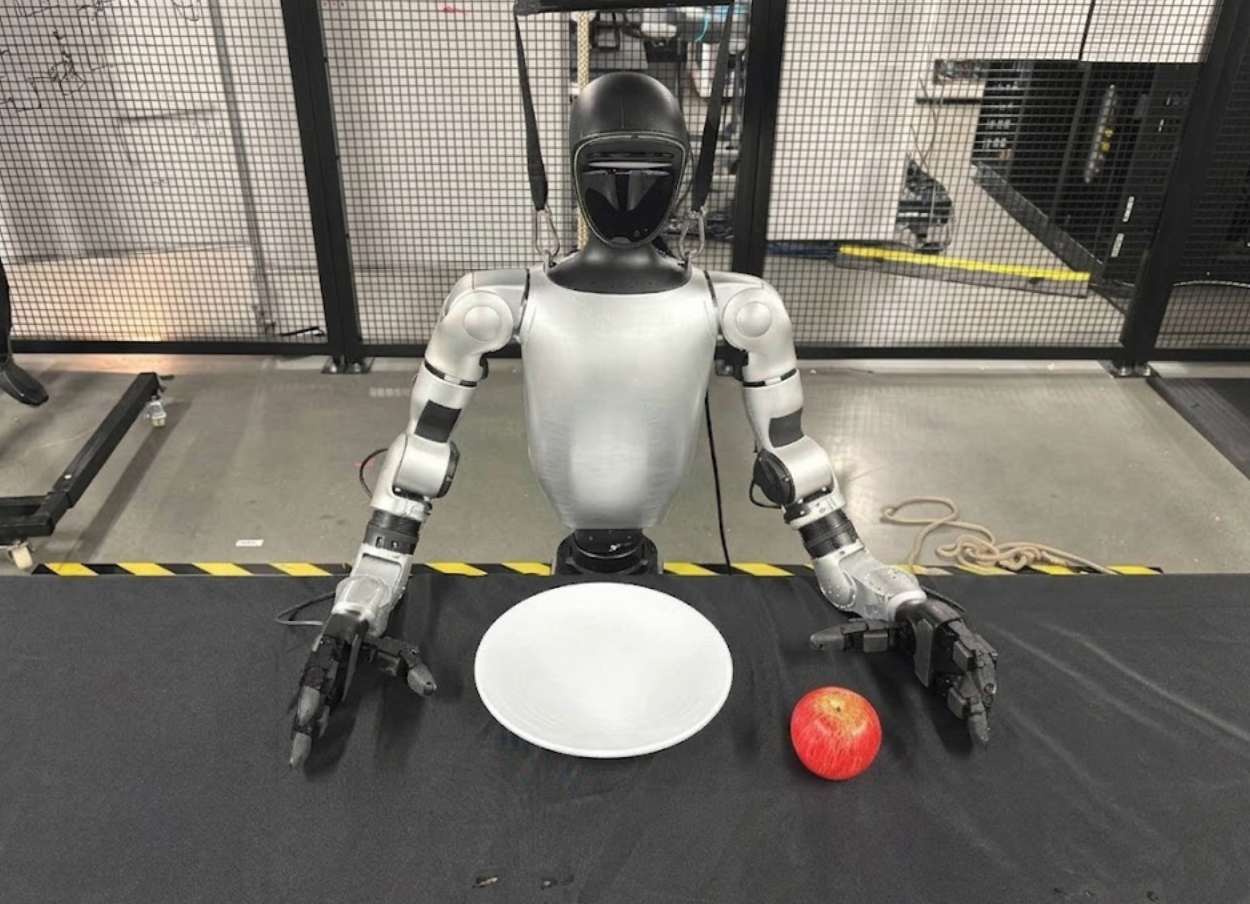
机器人旁边需要:
- 桌子:大约 75 cm 高,铺黑桌布。
- 苹果:红苹果。
- 盘子:白色圆盘,直径大约 19 cm。
- 背景:桌子后面是白墙。
灯光
视觉策略很吃光照是否稳定。灯光要:
- 去掉桌面上的硬阴影。
- 不要正对镜头产生眩光。
- 工位照度均匀。
- 采集和部署之间保持不变。
物体位置
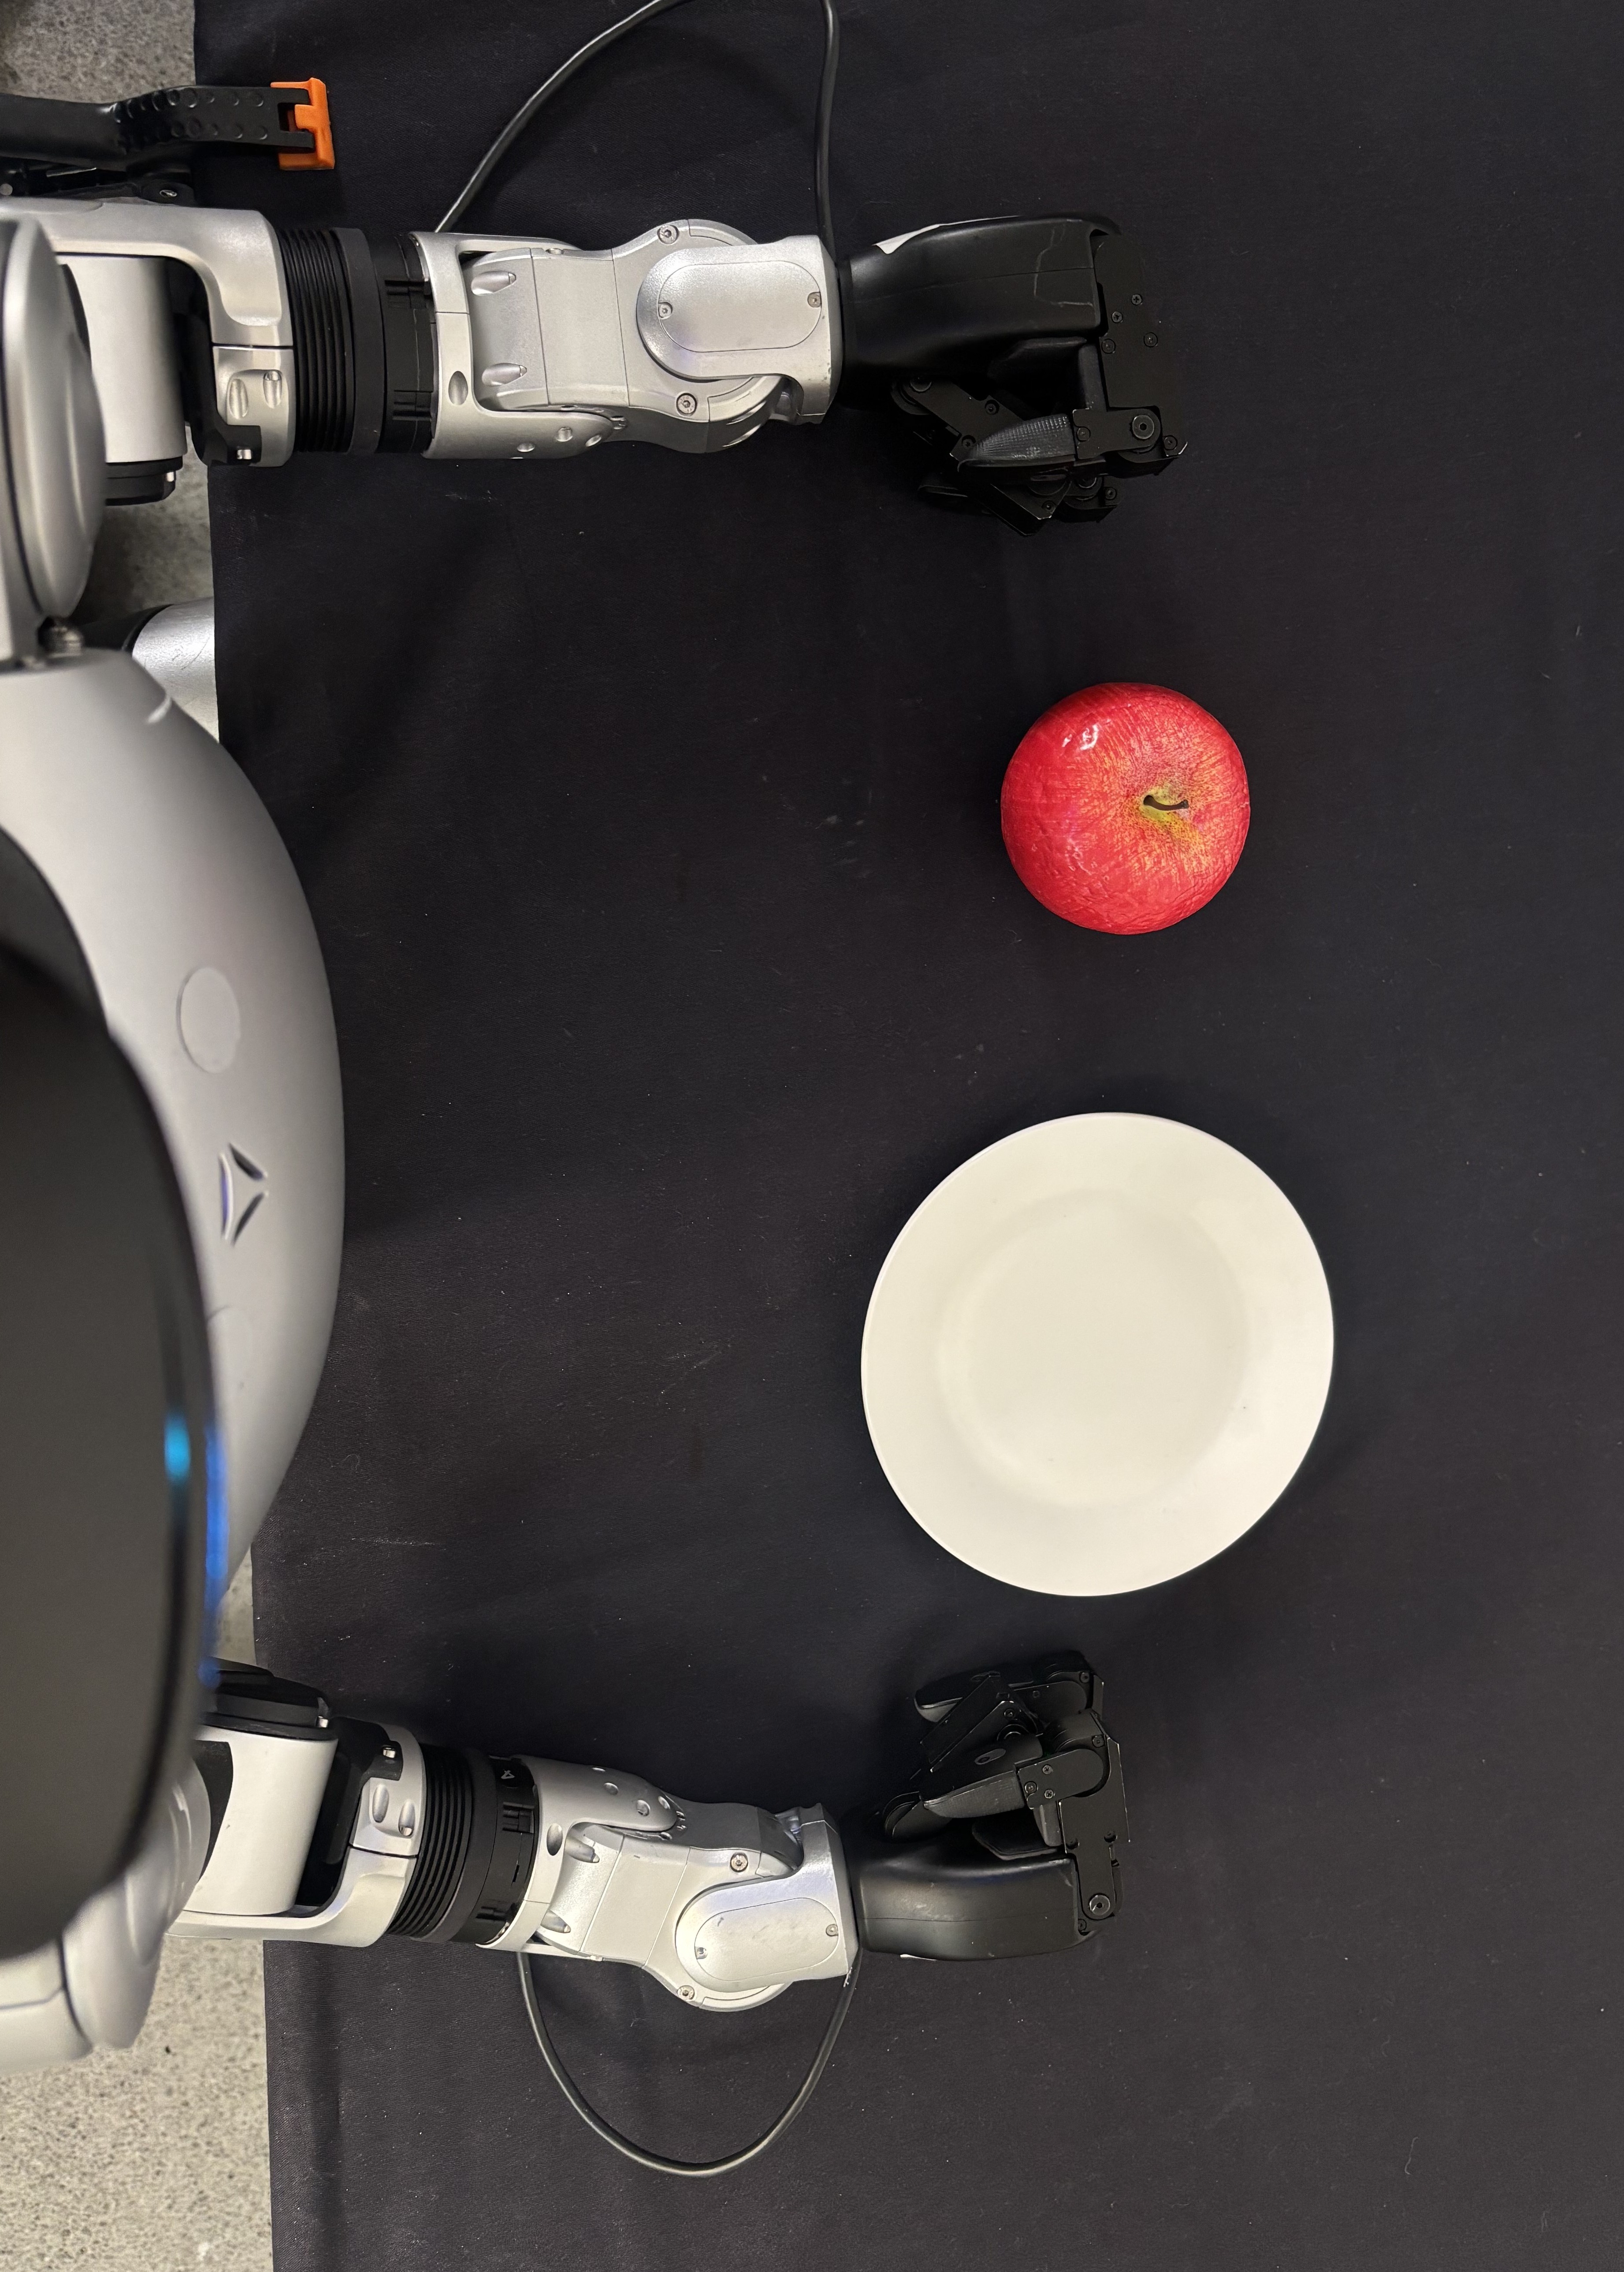
苹果和盘子都要落在 RealSense 视野里,并且左手够得着。白圆盘大约 19 cm,红苹果,让采集和部署时外观一致。
苹果必须始终从盘子左侧开始。预训练策略只用「苹果在盘子左边」的数据训练过。
起始姿态
把 G1 骨盆贴到桌沿,起始时几乎碰到桌子,或轻轻抵住桌沿。机器人面向桌子,头保持中立,使颈平面与躯干上表面平行。
要点
这一课是工作流安全检查点和工位布置。机器人操作本身用厂家规程;每次开跑前再过一遍这些检查。下一课接上遥操作界面,开始采示教。