仿真工作流总览
在 Isaac Lab-Arena 中完成 Unitree G1 静态「苹果→盘子」全流程。
中文译本 · 原文 Simulation Workflow
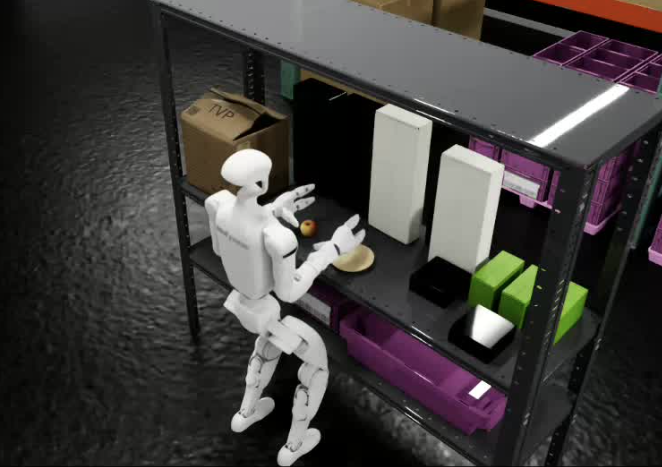
覆盖环境搭建与校验、OpenXR 遥操作采集、GR00T 1.7 后训练,以及闭环评测。 任务是静态、无移动的苹果到盘子:G1 站在架子前,用手臂拿起苹果放到同一架子上的盘子; WBC 主动维持站姿,下半身不走、不蹲、不转。
训练与评测使用独立克隆的 NVIDIA Isaac-GR00T 仓库,而不是 Arena 内固定的 GR00T 子模块。 评测走 Arena 的 server-client 远程策略架构:GR00T server 在独立虚拟环境托管微调 checkpoint, Arena client 在标准容器里跑仿真,经 ZeroMQ 查询 server。
任务规格
| 属性 | 值 |
|---|---|
| 任务名 | galileo_g1_static_pick_and_place |
| 标签 | 桌面操作,无移动 |
| 技能 | 抓、放;不走、不蹲、不转 |
| 本体 | Unitree G1,29 DOF,WBC 仅用于平衡 |
| 互通 | LeRobot;由遥操作 HDF5 转换 |
| 场景 | Galileo Lab,单层架子 |
| 物体 | 苹果刚体 → 同架黏土盘 |
| 策略 | GR00T 1.7,独立 Isaac-GR00T 微调 |
| 数据集 | 自采或 nvidia/Arena-G1-Static-PickNPlace-Task |
| Checkpoint | 自训或 nvidia/GN1x-Tuned-Arena-G1-Static-PickNPlace |
| 物理 | PhysX,200 Hz,decimation 4 |
| 闭环控制 | 是,50 Hz |
| 指标 | 成功率 |
本段将覆盖
| 课节 | 你将做什么 |
|---|---|
| Isaac Lab-Arena 安装 | 安装 Arena、准备目录、跑校验 |
| 环境代码走读 | 走读环境注册、本体、摆放与成功逻辑 |
| 遥操作与 WBC | 用 OpenXR 采集静态任务示教 |
| 仿真数据导出 | HDF5 → LeRobot |
| 仿真数据微调 GR00T | 在独立 Isaac-GR00T 中微调 |
| 仿真评测 | 经 Arena server-client 闭环推理评测 |
学习目标
- 校验
galileo_g1_static_pick_and_place环境 - 走读 静态苹果任务代码路径
- 采集 OpenXR 示教
- 转换 HDF5 → LeRobot
- 微调 GR00T 1.7
- 评测 闭环远程策略架构下的 checkpoint