真机工作流总览
从准备 G1、遥操作采集,到微调、LEAPP 导出与 Thor 部署。
中文译本 · 原文 Real Robot Workflow
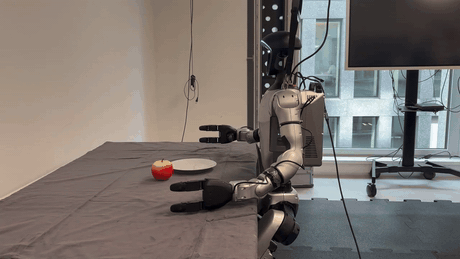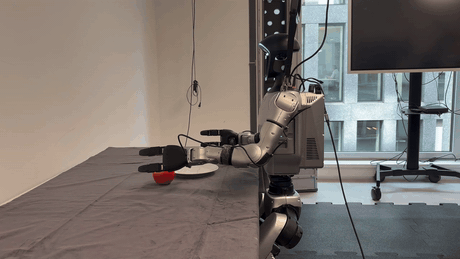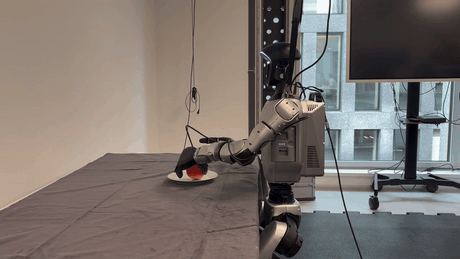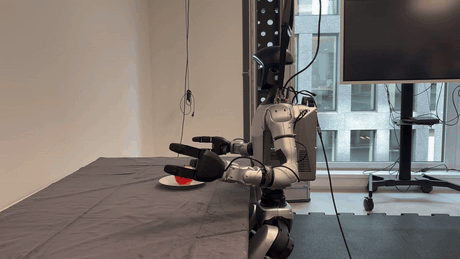
本段覆盖完整真机流水线:
- 准备 Unitree G1
- 遥操作采集示教
- 导出训练数据
- 微调 GR00T 1.7
- 在真机上部署训练好的策略
安全警告
实体人形涉及真实安全风险。上电前请完整阅读「G1 介绍与安全」课节。 建议至少两人协作:一人遥操作,一人监控机器人安全。
说明
本工作流与仿真工作流完全独立。有 G1 硬件时,可只做真机路径。
Unitree G1 硬件概览
使用配备 Dex3-1 灵巧手的 Unitree G1、头部 Intel RealSense,以及外接或经 Unitree Thor 背包连接的 Jetson AGX Thor。 Thor 上运行 Isaac ROS 承载控制器与策略;AGILE WBC 负责下半身稳定,操作者或 GR00T 策略负责上半身操作。
工作流步骤
| # | 教程 | 算力平台 |
|---|---|---|
| 1 | 在 Thor 上搭建 Isaac ROS | Jetson AGX Thor |
| 2 | 搭建 G1 硬件(含安全) | Jetson AGX Thor |
| 3 | 遥操作 Unitree G1 | Jetson AGX Thor |
| 4 | 录制示教 | Jetson AGX Thor |
| 5 | MCAP → LeRobot 数据集 | x86_64 或 Thor |
| 6 | 微调 GR00T 1.7 | x86_64 |
| 7 | 用 LEAPP 导出策略 | x86_64 |
| 8 | 部署微调策略 | Jetson AGX Thor |
学习目标
- 执行 遥操作 / 录制 / 部署前的安全检查点
- 遥操作 实体 G1(经 AGILE)并录制真实抓取放置示教
- 导出 MCAP → LeRobot
- 微调 GR00T 1.7 并准备 LEAPP 部署资产
- 部署 策略到 G1(经 Thor)并在硬件上评测